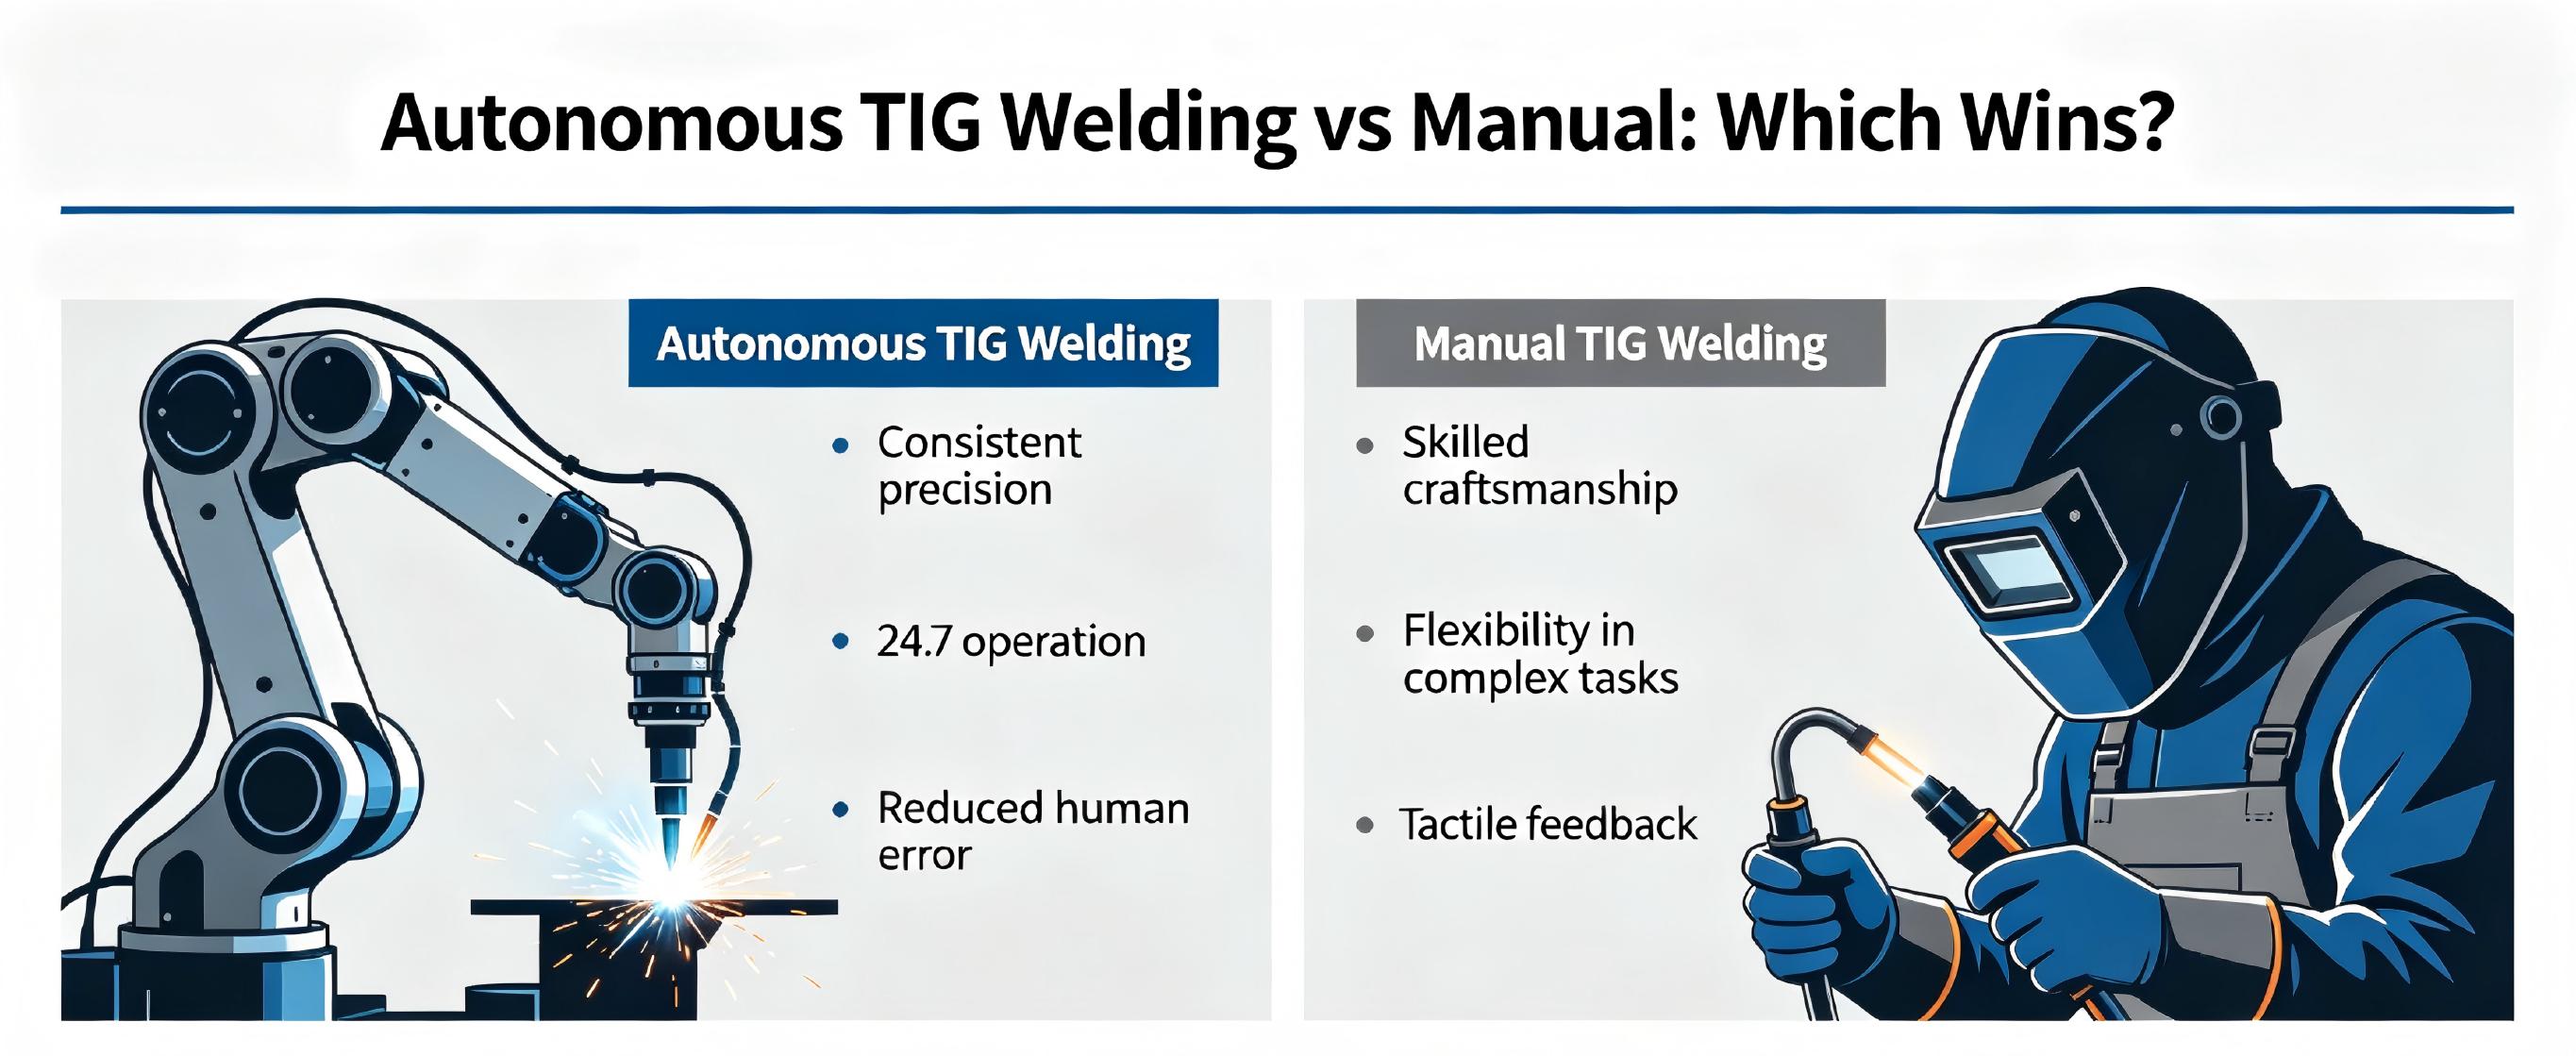
صنعت جوشکاری در آستانه یک تحول عمیق قرار دارد. برای دههها، جوشکاری TIG (گاز بیاثر تنگستن) به عنوان اوج مهارت جوشکاری دستی مورد احترام بوده است - فرآیندی که مستلزم هماهنگی استثنایی چشم و دست، کنترل مداوم و سالها تمرین برای تسلط است. برخلاف MIG یا جوشکاری چوبی، TIG به جوشکار نیاز دارد که به طور همزمان زاویه مشعل، نرخ تغذیه میله پرکننده، طول قوس و آمپر پدال پا را مدیریت کند، همگی در حین مشاهده گودال مذاب. این پیچیدگی باعث شده است که جوشکاری TIG به طور خودکار به سختی انجام شود. سیستمهای روباتیک سنتی TIG هنوز به شدت به اپراتورهای انسانی برای برنامهنویسی، تنظیم پارامترها و تنظیمات بلادرنگ متکی هستند. با این حال، یک پارادایم جدید در حال ظهور است: جوشکاری کاملاً مستقل TIG . این مقاله به بررسی معنای استقلال کامل برای جوشکاری TIG ، فناوریهایی که آن را قادر میسازد، مزایا و چالشها، و چگونگی تغییر شکل صنایع مختلف از هوافضا تا کشتیسازی را میپردازد.
جوشکاری کاملاً خودمختار TIG چیست؟
جوشکاری کاملاً خودمختار TIG به سیستمی اطلاق میشود که میتواند به طور کامل عمل کند TIG عملیات جوشکاری - از آماده سازی اتصال و قرار دادن مشعل تا شروع قوس، کنترل حوضچه، افزودن فلز پرکننده و بازرسی پس از جوش - بدون هیچ گونه دخالت انسانی در طول چرخه جوشکاری. برخلاف سلولهای روباتیک معمولی TIG که به اپراتور نیاز دارند تا نقاط را آموزش دهد، پارامترها را تنظیم کند و اغلب فرآیند را به طور مداوم نظارت کند، یک سیستم خودمختار محیط خود را درک میکند، در زمان واقعی تصمیمگیری میکند و با تغییرات در تناسب بخش، خواص مواد و شرایط حرارتی سازگار میشود.
تمایز کلیدی در کلمه 'به طور کامل' نهفته است. بسیاری از سیستم های جوشکاری رباتیک مدرن به عنوان 'اتوماتیک' توصیف می شوند، اما همچنان نیازمند نظارت انسان برای کارهایی مانند تنظیم سرعت تغذیه سیم، تصحیح تراز مشعل، یا توقف فرآیند هنگام ظاهر شدن نقص هستند. جوشکاری کاملاً مستقل TIG نیاز به انسان در حلقه را از بین میبرد. این سیستم به طور مستقل راه اندازی، تنظیمات حین فرآیند و خاموش شدن را مدیریت می کند. می تواند یک قطعه اول را با دقت هزارم جوش دهد، حتی اگر قطعات یکسان نباشند. این قابلیت نشان دهنده جهشی از تکرارپذیری ساده به سازگاری واقعی است.
ستون های تکنولوژیکی جوشکاری خودمختار TIG
دستیابی به استقلال کامل در جوشکاری TIG مستلزم ادغام چندین فناوری پیشرفته است. هیچ یک از اینها به تنهایی کافی نیست. این ترکیب آنهاست که قفل عملیات مستقل را باز می کند.
دید و حس در زمان واقعی
چشم یک سیستم مستقل TIG دوربین های پرسرعت، اسکنرهای لیزری و گاهی اوقات تصویرگرهای حرارتی است. برخلاف روباتهای معمولی «آموزش و تکرار» که هر قسمت را یکسان فرض میکنند، سیستمهای مستقل از دید برای تعیین محل اتصال، اندازهگیری عرض شکاف، تشخیص عدم تطابق لبهها و شناسایی آلایندههای سطح استفاده میکنند. اسکنرهای لیزری نور ساختاریافته، الگویی را روی قطعه کار نشان می دهند. با تجزیه و تحلیل تغییر شکل آن الگو، سیستم یک نقشه سه بعدی از مفصل در میلی ثانیه می سازد.
علاوه بر این، در طول جوشکاری، سیستم باید از طریق نور قوس شدید ببیند. فیلترهای نوری تخصصی با باند باریک و دوربینهای با دامنه دینامیکی بالا تصاویری از گودال مذاب و الکترود تنگستن میگیرند. الگوریتمهای بینایی ماشین هندسه حوضچه، تشکیل سوراخ کلید (در انواع سوراخ کلید TIG ) و موقعیت سیم پرکننده نسبت به گودال را دنبال میکنند. این بازخورد بصری در زمان واقعی، پایه ای برای کنترل تطبیقی است.
الگوریتم های کنترل فرآیند تطبیقی
داده های خام حسگر بدون هوش بی فایده است. الگوریتمهای کنترل تطبیقی - اغلب مبتنی بر یادگیری ماشین یا کنترل پیشبینی مدل کلاسیک هستند - ورودی دید را دریافت میکنند و پارامترهای جوشکاری را فوراً تنظیم میکنند. برای جوشکاری TIG ، پارامترهای حیاتی عبارتند از:
جریان جوشکاری (امپراژ): حرارت ورودی و سیالیت حوضچه را کنترل می کند.
طول قوس (ولتاژ): بر نفوذ و پایداری قوس تأثیر می گذارد.
سرعت سفر: گرمای ورودی را در واحد طول و شکل مهره تعیین می کند.
نرخ تغذیه سیم پرکننده: باید با سرعت سفر و تقاضای حوضچه هماهنگ شود.
نوسان مشعل (در صورت وجود): برای اتصالات گسترده تر یا پر کردن شکاف ها.
یک سیستم خودمختار ممکن است آمپر را ده ها بار در ثانیه در پاسخ به نوسانات حوضچه یا تغییرات شکاف تنظیم کند. به عنوان مثال، اگر شکاف اتصال به طور غیرمنتظره بزرگ شود، الگوریتم می تواند سرعت حرکت را کاهش دهد، تغذیه پرکننده را افزایش دهد و کمی آمپر را افزایش دهد تا از همجوشی کامل اطمینان حاصل شود. اگر گودال شروع به افتادن کند (که نشان دهنده گرمای بیش از حد است)، سیستم جریان را کاهش می دهد یا سرعت حرکت را افزایش می دهد. این تنظیمات بدون هیچ تصمیم انسانی اتفاق می افتد.
یادگیری ماشین و شبکه های عصبی
بسیاری از سیستمهای پیشرفته خودکار TIG از شبکههای عصبی عمیق آموزش داده شده بر روی هزاران ساعت داده جوشکاری استفاده میکنند. شبکه یاد می گیرد که ویژگی های بصری گودال و اتصال را با تنظیمات پارامتر بهینه مرتبط کند. برخلاف سیستمهای مبتنی بر قانون که مهندسان را ملزم به برنامهریزی دستی هر سناریوی «اگر-آنگاه» میکنند، شبکههای عصبی میتوانند از مثالهایی تعمیم دهند. آنها میتوانند با موارد لبهای مانند لکههای روغنی روی صفحه یا باد ناگهانی برخورد کنند که کنترلکنندههای سنتی را گیج میکند.
یکی از رویکردهای قدرتمند یادگیری تقویتی است که در آن سیستم برای تولید جوش های خوب (که با نفوذ، شکل مهره ها و فقدان نقص اندازه گیری می شود) پاداش می گیرد و برای جوش های بد جریمه می شود. طی آزمایشهای زیادی، چه در شبیهسازی یا روی تجهیزات واقعی، سیستم سیاستهای کنترلی را کشف میکند که عملکرد بهتری از اپراتورهای انسانی دارند. این به ویژه برای جوشکاری TIG ارزشمند است، جایی که پاسخ بهینه به یک حالت گودال معین اغلب غیر شهودی است.
سنسور فیوژن و دوقلوهای دیجیتال
هیچ سنسوری اطلاعات کاملی را ارائه نمی دهد. یک سیستم خودمختار دادههای اسکنرهای لیزری، مانیتورهای ولتاژ قوس الکتریکی، سنسورهای جریان، میکروفونهای آکوستیک (صدای قوس با پایداری ارتباط دارد) و گاهی اوقات ترموگرافی مادون قرمز را ترکیب میکند. الگوریتم های همجوشی حسگر این ورودی های متنوع را در یک مدل منسجم از فرآیند جوشکاری ترکیب می کنند.
این مدل به طور فزاینده ای در یک دوقلو دیجیتال تعبیه شده است - یک کپی مجازی در زمان واقعی از جوش فیزیکی. دوقلو دیجیتالی انتشار حرارتی، انجماد و تنش پسماند را شبیه سازی می کند. با مقایسه داده های واقعی حسگر با پیش بینی های دوقلو، سیستم می تواند ناهنجاری ها را زود تشخیص دهد. برای مثال، اگر سرعت خنکسازی پس از جوش از مشخصات مورد انتظار منحرف شود، سیستم ممکن است عملیات حرارتی پس از جوشکاری را آغاز کند یا قطعه را برای بازرسی علامتگذاری کند.
مزایای کلیدی نسبت به جوشکاری خودکار دستی و معمولی TIG
جوشکاری کاملاً مستقل TIG مزایای قانعکنندهای ارائه میدهد که علاقه شدید صنعت را توضیح میدهد.
سازگاری و تکرار بی بدیل
جوشکاران انسانی TIG ، حتی ماهرترین آنها، تنوع طبیعی را نشان میدهند. خستگی، حواسپرتی، لرزش دست و شرایط محیطی همگی بر کیفیت جوش تأثیر میگذارند. یک سیستم خودمختار هر بار دقیقاً به همان روش جوش میشود، مشروط بر اینکه حسگرها شرایط ثابت را تشخیص دهند. مهمتر از آن، هنگامی که شرایط تغییر می کند، سیستم به شیوه ای کنترل شده و قابل تکرار - نه به طور تصادفی - سازگار می شود. این ثبات در صنایعی مانند هوافضا بسیار مهم است، جایی که حتی تخلخل میکروسکوپی یا همجوشی ناقص می تواند منجر به شکست فاجعه بار شود.
بهره وری و بهره وری بالاتر
جوش دستی TIG کند است و نیاز به وقفه های مکرر دارد. یک جوشکار انسانی ممکن است به دلیل موقعیت یابی، تمیز کردن و استراحت، به «چرخه کار» (زمان قوس روشن) 30 تا 50 درصد دست یابد. یک ربات خودمختار می تواند بیش از 90 درصد زمان قوس الکتریکی را با جوشکاری مداوم به دست آورد. علاوه بر این، سیستمهای خودمختار میتوانند 24/7 بدون شیفت، وقفه یا تعطیلات کار کنند. برای تولید با حجم بالا، این به طور مستقیم به هزینه کمتر در هر جوش ترجمه می شود.
کاهش در Rework و Scrap
یکی از بزرگترین هزینه های پنهان در جوشکاری، دوباره کاری است. جوش های معیوب باید آسیاب شوند و دوباره جوش داده شوند و کار، مواد و زمان برنامه مصرف شود. سیستمهای خودمختار با نظارت بر کیفیت در زمان واقعی خود، میتوانند عیب را با شروع آن تشخیص دهند و بلافاصله پارامترها را تصحیح کنند و اغلب از نقص به طور کامل جلوگیری میکنند. مطالعات نشان داده اند که جوشکاری تطبیقی پیشرفته می تواند نرخ کار مجدد را 70 تا 90 درصد در مقایسه با جوش دستی کاهش دهد.
رسیدگی به کمبود جوشکار
صنعت جوشکاری با کمبود شدید نیروی کار ماهر، به ویژه برای TIG جوشکاری . به گفته انجمن جوش آمریکا، میانگین سنی جوشکاران بالای 55 سال است و تعداد تازه واردان برای جایگزینی بازنشستگان کافی نیست. جوشکاری کاملاً مستقل TIG وابستگی به تخصص انسانی را کاهش میدهد. به جای نیاز به جوشکارهای استاد TIG برای هر اتصال حیاتی، یک مرکز میتواند سلولهای مستقلی را با نظارت تکنسینهایی با مهارتهای گستردهتر، اما کمتر تخصصی، مستقر کند. این نیاز به جوشکار را به طور کامل برطرف نمی کند، اما نقش را به سمت برنامه ریزی، نگهداری و تضمین کیفیت تغییر می دهد.
فعال کردن هندسه ها و مواد جدید
برخی از اتصالات جوشی عملاً برای انسان غیرممکن است که به طور مداوم انجام شوند - به عنوان مثال، درزهای طولانی و منحنی در فضاهای محدود، یا مواد بسیار نازک که به راحتی منحرف می شوند. سیستمهای خودمختار، با کنترل دقیق حرکت و مدیریت حرارت تطبیقی، میتوانند هندسههایی را جوش دهند که حتی بهترین جوشکارهای دستی را به چالش بکشند. علاوه بر این، مواد در حال ظهور مانند آلیاژهای آلومینیوم-مس یا ماتریسهای تیتانیوم به چرخههای حرارتی دقیقی نیاز دارند که سیستمهای مستقل میتوانند ارائه کنند.
چالشهای فنی هنوز با جوشکاری کاملاً مستقل TIG مواجه است
علیرغم پیشرفت سریع، چندین مانع باقی مانده است تا اینکه جوشکاری خودکار TIG در همه جا حاضر شود.
سنجش از طریق تداخل قوس
کمانهای TIG بسیار درخشان هستند و تشعشعات شدید فرابنفش و مادون قرمز ساطع میکنند. در حالی که فیلتر باند باریک کمک می کند، نمی تواند نویز را به طور کامل حذف کند. قوس همچنین تداخل الکترومغناطیسی ایجاد می کند که می تواند سیگنال های سنسور را خراب کند. ایجاد حسگرهای قوی که در طول هزاران ساعت جوشکاری به طور قابل اعتماد کار می کنند یک چالش مداوم است. برخی از سیستمها با استفاده از نور لیزر ساختاریافته که در همگام با جریان جوشکاری بسته میشود، این مشکل را کاهش میدهند، اما این امر به پیچیدگی میافزاید.
تطبیق با تغییرات شدید بخش
هنگامی که تغییرات در محدوده های قابل پیش بینی باشد، سیستم های خودمختار برتری می یابند. با این حال، اگر قسمتی دارای لبههای ناهماهنگ، آلودگی شدید روغن، یا مواد پایه نادرست باشد، ممکن است سیستم از کار بیفتد. در چنین مواردی، ایمنترین واکنش توقف و هشدار دادن به انسان است. طراحی حالتهای شکست دلپذیر - جایی که سیستم محدودیتهای خود را تشخیص میدهد - برای استقرار ایمن بسیار مهم است. این یک حوزه فعال تحقیقاتی در تشخیص ناهنجاری و کمی سازی عدم قطعیت است.
هزینه و پیچیدگی
سیستمهای کاملاً مستقل TIG گران هستند. آنها به روبات های سطح بالا، حسگرهای متعدد، سخت افزار محاسباتی قدرتمند (اغلب با GPU برای استنتاج شبکه عصبی) و نرم افزار پیچیده نیاز دارند. برای یک کارگاه کوچک، سرمایه گذاری اولیه ممکن است غیرقابل تحمل باشد. با این حال، با کالایی شدن اجزا و بلوغ نرم افزار، هزینه ها کاهش می یابد. برخی از تولید کنندگان در حال حاضر جوشکاری مستقل را به عنوان یک سرویس (ربات ها به عنوان یک سرویس) ارائه می دهند که موانع سرمایه را کاهش می دهد.
اعتبار سنجی و صدور گواهینامه
در صنایع تحت نظارت (هوا فضا، هسته ای، مخازن تحت فشار)، هرگونه تغییر در فرآیند جوشکاری باید تایید و تایید شود. تایید یک سیستم خودمختار که در زمان واقعی تطبیق می یابد بسیار پیچیده تر از تایید یک ربات با پارامتر ثابت است. تنظیم کننده ها به روش های ثابت عادت دارند: «جوش با سرعت 120 آمپر، 10 اینچ در دقیقه، با تنگستن 1/16 اینچ.» بسته به افزایش گرما، یک سیستم مستقل ممکن است همان اتصال را با 118 آمپر در شروع و 122 آمپر در وسط جوش دهد. چگونه می توان چنین فرآیندی را واجد شرایط دانست؟ استانداردهای جدیدی برای جوشکاری تطبیقی و مبتنی بر هوش مصنوعی مورد نیاز است. گروه های صنعتی در حال کار بر روی دستورالعمل ها هستند، اما پذیرش گسترده سال ها طول خواهد کشید.
برنامههایی که قبلاً از سیستم کاملاً مستقل بهره میبرند TIG
در حالی که هنوز در حال ظهور است، جوشکاری کاملاً مستقل TIG در مواردی که ارزش پیشنهادی قویترین است، در مراحل اولیه مورد استفاده قرار گرفته است.
اجزای هوافضا
اجزای موتور توربین، قطعات سیستم سوخت و براکت های ساختاری اغلب نیاز دارند TIG جوشکاری آلیاژهای نازک و حساس به حرارت مانند اینکونل و تیتانیوم. این قطعات گران هستند و یک نقص می تواند یک قطعه چند هزار دلاری را از بین ببرد. سیستم های خودمختار دقت و سازگاری مورد نیاز را فراهم می کنند. برخی از تامینکنندگان هوافضا اکنون از سلولهای مستقل TIG برای تولید کم حجم و مخلوط بالا استفاده میکنند، جایی که زمان برنامهریزی مجدد در دستههای کوچک مستهلک میشود.
جوش لوله و لوله
جوشکاری مداری TIG برای لولهها برای دههها خودکار بوده است، اما سیستمهای مداری معمولی هنوز به یک اپراتور برای تنظیم پارامترها و نظارت بصری جوش نیاز دارند. مداری کاملاً خودمختار TIG ردیابی درز و کنترل پارامترهای تطبیقی را در زمان واقعی اضافه میکند و به آن اجازه میدهد لولههایی را با تغییرات بیضی یا ضخامت دیواره جوش دهد. این امر به ویژه در کشتی سازی و ساخت و ساز نفت و گاز، جایی که لوله ها به ندرت کاملاً گرد هستند، ارزشمند است.
ساخت دستگاه های پزشکی
ایمپلنتها، ابزارهای جراحی و محفظههای پزشکی اغلب شامل جوشهای ریز و دقیق TIG روی فولاد ضد زنگ یا کبالت کروم هستند. انسان ها با کنترل حرکتی ظریف مورد نیاز مبارزه می کنند. سیستمهای خودران میکرو TIG ، مجهز به دید با بزرگنمایی بالا، میتوانند جوشهای ثابتی ایجاد کنند که عملاً نامرئی هستند. توانایی ثبت هر پارامتر جوش و نتیجه بازرسی نیز از الزامات نظارتی دقیق پشتیبانی می کند (به عنوان مثال FDA 21 CFR قسمت 820).
نمونه سازی خودرو و ورزش موتوری
در حالی که جوشکاری خودروهای تولیدی تحت تسلط MIG و جوشکاری مقاومتی است، نمونههای اولیه، اجزای مسابقهای و وسایل نقلیه تخصصی کم حجم اغلب از TIG برای زیبایی و استحکام آن استفاده میکنند. خودکار TIG امکان تکرار سریع را بدون انتظار برای جوشکار اصلی فراهم میکند. به عنوان مثال، یک تیم فرمول 1 ممکن است ده ها تغییر شاسی لوله ای را در یک هفته جوش دهد و از یک سلول مستقل استفاده کند تا اطمینان حاصل شود که هر جوش مطابق با استانداردهای دقیق است.
نقش شبیه سازی و برنامه نویسی آفلاین
یک توانمندساز حیاتی مستقل TIG توانایی شبیهسازی فرآیند جوشکاری قبل از ایجاد یک قوس منفرد است. نرم افزار برنامه نویسی آفلاین، همراه با شبیه سازهای جوشکاری مبتنی بر فیزیک، به مهندسان اجازه می دهد تا طرح های مختلف اتصال، جهت گیری مشعل و توالی پارامترها را در دنیای مجازی آزمایش کنند. سپس سیستم خودمختار می تواند از نتایج شبیه سازی به عنوان نقطه شروع استفاده کند و پارامترها را در زمان واقعی بر اساس بازخورد واقعی حسگر اصلاح کند.
شبیه سازی همچنین در آموزش کنترلرهای هوش مصنوعی نقش دارد. با استفاده از تکنیکی به نام تصادفی سازی دامنه، سیستم را می توان بر روی هزاران سناریو جوشکاری شبیه سازی شده با تغییرات تصادفی در شکاف، ناهماهنگی، انتشار مواد و دمای محیط آموزش داد. این دادههای آموزشی مصنوعی، دادههای دنیای واقعی را تکمیل میکند که جمعآوری آن پرهزینه است. پس از آموزش شبیه سازی، کنترل کننده مستقل (با تنظیم دقیق) به ربات فیزیکی منتقل می شود - فرآیندی که به عنوان انتقال سیم به واقعی شناخته می شود.
مسیرهای آینده: آینده خودمختار چیست TIG
وضعیت فعلی جوشکاری کاملا خودمختار TIG چشمگیر است اما با چشم انداز نهایی فاصله دارد. چندین روند دهه آینده را شکل خواهند داد.
خودمختاری چند فرآیندی
سیستمهای خودمختار امروزی معمولاً به TIG یا MIG اختصاص داده میشوند. سیستمهای فردا در صورت لزوم بین فرآیندها جابهجا میشوند - برای مثال، TIG برای عبور ریشه (نفوذ بحرانی) و MIG برای عبور پر (رسوبگذاری بیشتر) استفاده میکنند. ربات به طور خودکار مشعل، فیدر سیم و منبع گاز را تغییر می دهد. این نه تنها به یکپارچگی سخت افزاری نیاز دارد، بلکه به یک برنامه ریز سطح بالاتر نیز نیاز دارد که تصمیم می گیرد از کدام فرآیند برای هر بخش از مفصل استفاده کند.
خودمختاری مشارکتی
به جای جداسازی سلولهای جوشکاری مستقل در پشت نردههای ایمنی، سیستمهای آینده مستقیماً با کارگران انسانی همکاری خواهند کرد. یک انسان ممکن است در حین جوشکاری ربات، بارگذاری تجهیزات پیچیده یا تکمیل پس از جوش را انجام دهد. این امر مستلزم سیستمهای بینایی دارای رتبه ایمنی است که حضور انسان را تشخیص داده و حرکت ربات را مطابق با آن تطبیق دهد (کاهش سرعت، انحراف مسیر). مشارکتی خودمختار TIG چالش برانگیزتر از MIG است زیرا مشعلهای TIG الکترودهای تنگستن را در معرض دید قرار دادهاند که میتواند باعث آسیب شود، اما راهحلهایی مانند الکترودهای جمعشونده یا پردههای نوری در حال ظهور هستند.
طراحی مولد برای جوش پذیری
در حال حاضر، طراحان قطعات اغلب محدودیتهای جوشکاری را نادیده میگیرند که منجر به اتصالاتی میشود که اتوماسیون آن دشوار یا غیرممکن است. با توانایی بیشتر TIG کاملاً خودمختار، طراحان میتوانند هندسههایی بهینهسازی شده برای جوشکاری ربات ایجاد کنند - مانند ویژگیهای خود مکانیابی، تحمل شکاف ثابت، و جهتگیری مشعل قابل دسترسی. در آینده، الگوریتمهای طراحی مولد، هندسههایی را تولید خواهند کرد که پیچیدگی جوش را به حداقل میرسانند و در عین حال قدرت را به حداکثر میرسانند، با قابلیتهای ربات به عنوان یک محدودیت ورودی.
Edge Computing و Cloud Learning
سیستمهای مستقل TIG حجم عظیمی از دادهها را تولید میکنند: جریانهای ویدیویی، گزارشهای حسگر، تنظیمات پارامتر. محاسبات لبه (پردازش داده ها به صورت محلی بر روی کنترل کننده ربات) تصمیمات کنترلی با تأخیر کم را امکان پذیر می کند. با این حال، بینشهای ارزشمند را میتوان در بسیاری از سلولها در یک 'کارخانه یادگیری' مبتنی بر ابر جمعآوری کرد. وقتی یک ربات با یک سناریوی جوشکاری دشوار روبرو میشود و یک مجموعه پارامتر موفق را کشف میکند، آن دانش میتواند ناشناس شود و برای بهبود همه رباتهای دیگر به اشتراک گذاشته شود. این یادگیری جمعی بهبود الگوریتم های جوشکاری مستقل را تسریع می کند.
ملاحظات اقتصادی برای پذیرش
برای مدیر تولیدی که TIG کاملاً مستقل را ارزیابی میکند، سؤال کلیدی این نیست که 'آیا کار میکند؟' اما 'آیا نتیجه میدهد؟' مورد تجاری به عوامل مختلفی بستگی دارد.
پس انداز مستقیم نیروی کار
جایگزینی یک جوشکار ماهر TIG با درآمد 35-50 دلار در ساعت به علاوه مزایای صرفه جویی آشکاری را به همراه دارد. با این حال، ربات نیاز به مشارکت انسان را به طور کامل از بین نمی برد. یک تکنسین ممکن است چندین سلول مستقل، تعمیر و نگهداری، تغییرات مواد مصرفی و ممیزی کیفیت را نظارت کند. کاهش خالص نیروی کار اغلب 60-80٪ به جای 100٪ است.
هزینه های مصرفی
سیستم های خودمختار، با حفظ پارامترهای بهینه، می توانند فلز پرکننده و مصرف گاز محافظ را کاهش دهند. آنها همچنین عمر الکترود تنگستن را افزایش می دهند زیرا از فرورفتن تصادفی یا برخورد قوس جلوگیری می کنند. در برخی موارد، صرفه جویی در مواد مصرفی به تنهایی می تواند هزینه عملیاتی ربات را پوشش دهد.
افزایش توان عملیاتی
اگر یک جوشکار دستی TIG 50 قطعه در هر شیفت تولید کند، یک سلول مستقل ممکن است 150 قطعه در روز تولید کند (کارکرد 24 ساعته). خروجی اضافی را می توان به عنوان درآمد افزایشی فروخت. برای مغازه های با ظرفیت محدود، این قانع کننده ترین مزیت است.
واقعیت های بازگشت سرمایه (ROI).
یک سلول کاملاً مستقل معمولی TIG بسته به اندازه ربات، حسگرها و نرم افزار بین 80000 تا 250000 دلار قیمت دارد. برای مغازهای که در حال حاضر از چهار جوشکار TIG استفاده میکند (هزینه کل کار ~400000 دلار در سال)، جایگزینی دو تای آنها با یک سلول مستقل (هزینه 150000 دلار به اضافه 80000 دلار در سال تکنسین) بازگشت سرمایه کمتر از 12 ماه را به همراه دارد. برای مغازه های کوچکتر با یک یا دو جوشکار، دوره بازپرداخت به 2-3 سال افزایش می یابد. مدلهای تامین مالی و روباتیک به عنوان یک سرویس، پذیرش را در دسترستر میکنند.
نتیجه گیری: طبقه کارگاه جوشکاری خودمختار
جوشکاری کاملاً مستقل TIG دیگر یک کنجکاوی آزمایشگاهی نیست. این یک فناوری در حال بلوغ است که از شکاف از تحقیقات تا استقرار اولیه صنعتی عبور کرده است. همگرایی دوربینهای پرسرعت مقرونبهصرفه، یادگیری ماشینی با شتاب GPU، و کنترلکنندههای ربات قوی، این امکان را برای دستگاه فراهم کرده است که بتواند با ظرافت یک جوشکار استاد TIG درک، تصمیم بگیرد و عمل کند - و در بسیاری از موارد، از قابلیتهای انسان در سازگاری، سرعت و سازگاری پیشی بگیرد.
با این وجود، سیستم های خودمختار نوشدارویی نیستند. آنها در محیط های ساختاریافته با تغییرات جزئی متوسط، هندسه مفصلی واضح و دسترسی به نیرو و گاز محافظ بهترین کار را دارند. آنها نیاز به سرمایه گذاری اولیه و تمایل به پذیرش روش های اعتبار سنجی جدید دارند. اما برای تولیدکنندگانی که با کمبود نیروی کار، تقاضای کیفیت و فشار رقابتی مواجه هستند، جوشکاری کاملاً مستقل TIG مسیری رو به جلو ارائه میدهد.
کارگاه جوشکاری 2030 احتمالاً یک محیط ترکیبی خواهد بود: جوشکاران انسانی که بر تعمیر، ساخت سفارشی و ابزار پیچیده تمرکز می کنند، در حالی که سلول های مستقل کارهای تکراری، با دقت بالا یا خطرناک TIG را انجام می دهند. این دو با هم رقابت نخواهند کرد بلکه مکمل یکدیگر خواهند بود. این فناوری در مورد جایگزینی لمس انسان نیست، بلکه در مورد آزاد کردن انسان برای انجام بهترین کار است: حل مشکلات، طراحی قطعات بهتر و مدیریت فرآیند کلی.
همانطور که حسگرها ارزانتر، الگوریتمها قویتر و استانداردها سازگارتر میشوند، جوشکاری کاملاً مستقل TIG از یک فناوری اولیه به یک ابزار استاندارد در زرادخانه سازنده منتقل میشود. برای کسانی که اکنون آن را پذیرفته اند، مزیت رقابتی قابل توجهی خواهد بود. برای کسانی که منتظرند، رسیدن به عقب ممکن است دشوار باشد. قوس زده می شود. آینده خودمختار خود را به واقعیت پیوند می دهد.
 English
 简体中文
 العربية
 Français
 Русский
 Español
 Português
 Deutsch
 italiano
 日本語
 한국어
 Nederlands
 Tiếng Việt
 ไทย
 Polski
 Türkçe
 ភាសាខ្មែរ
 Bahasa Melayu
 Filipino
 Bahasa Indonesia
 magyar
 Română
 Čeština
 Монгол
 қазақ
 Српски
 हिन्दी
 فارسی
 Slovenčina
 Slovenščina
 Norsk
 Svenska
 українська
 Ελληνικά
 Suomi
 Latine
 Dansk
 বাংলা
 Hrvatski
 Afrikaans
 Gaeilge
 Eesti keel
 नेपाली
 Oʻzbekcha
 latviešu
 Azərbaycan dili
 Беларуская мова
 Bosanski
 Български
 ქართული
 Lietuvių







