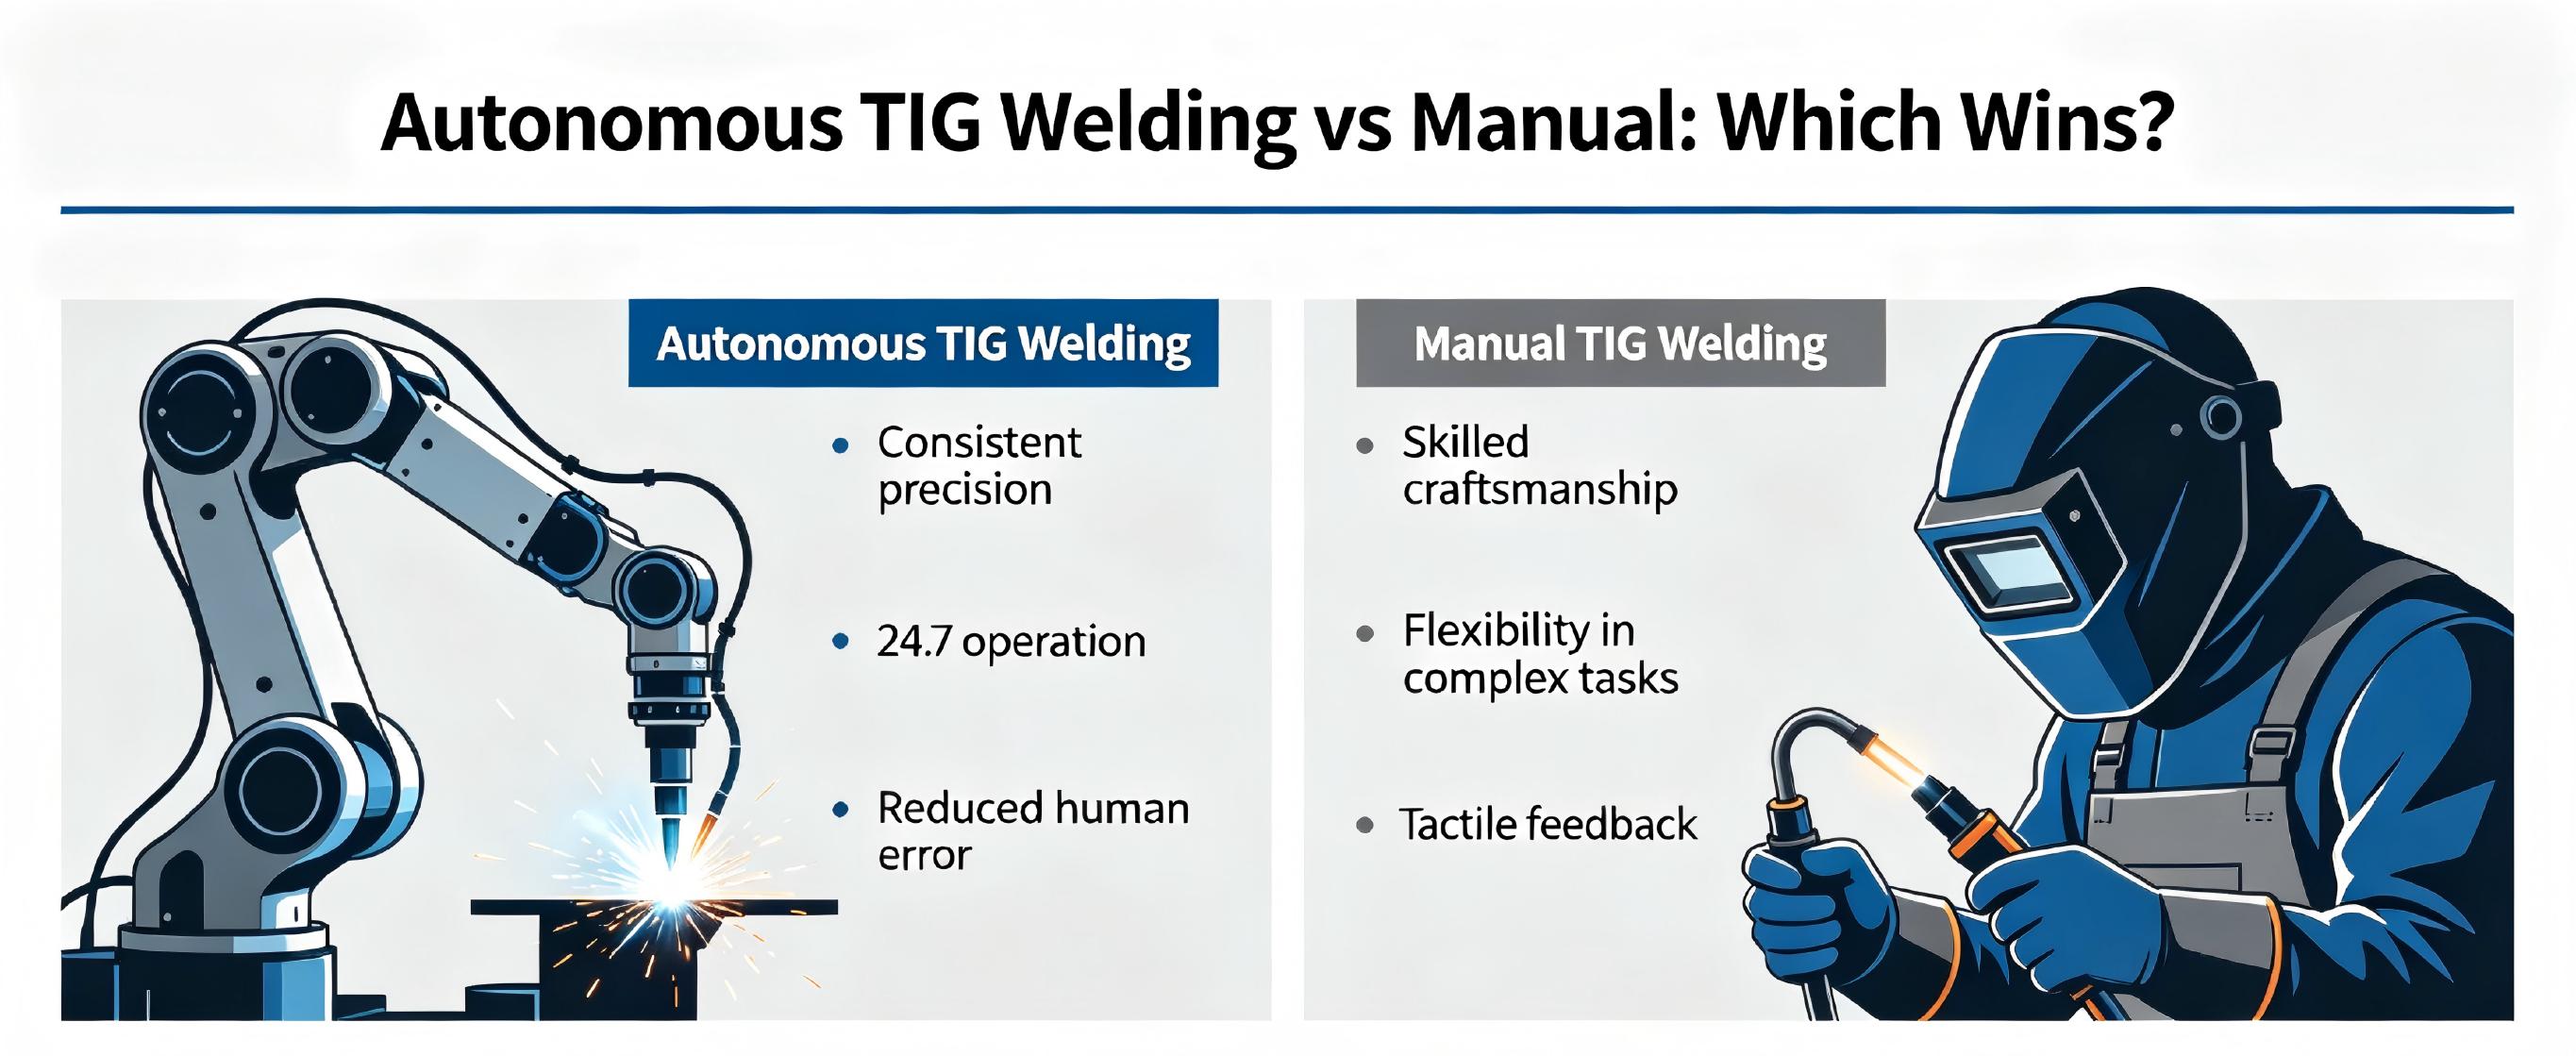
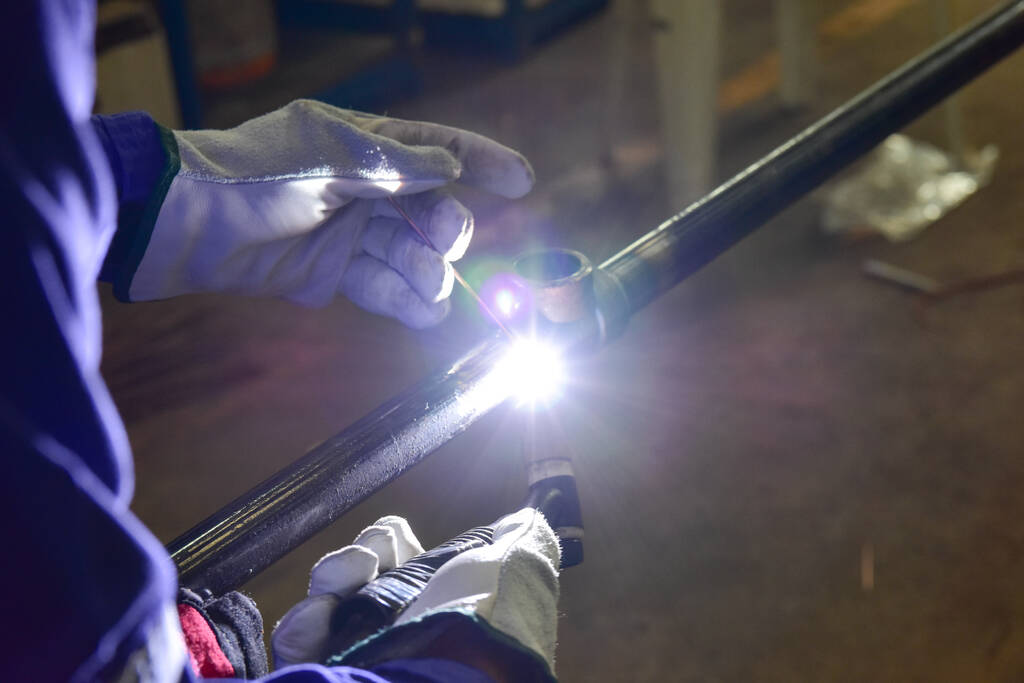
Keevitustööstus seisab põhjaliku ümberkujundamise lävel. Aastakümneid on TIG (volfram-inertgaas) keevitamist austatud kui käsitsi keevitamise oskuste tippu – protsess, mis nõuab erakordset käe-silma koordinatsiooni, kindlat juhtimist ja aastatepikkust praktikat. Erinevalt MIG -st või pulgakeevitusest nõuab TIG , et keevitaja haldab samaaegselt põleti nurka, täitevarda etteandekiirust, kaare pikkust ja pedaali voolutugevust, jälgides samal ajal sula loigu. See keerukus on muutnud TIG keevitamise kurikuulsalt automatiseeritavaks. Traditsioonilised robotsüsteemid TIG sõltuvad programmeerimisel, parameetrite häälestamisel ja reaalajas reguleerimisel endiselt suuresti inimoperaatoritest. Siiski on tekkimas uus paradigma: täielikult autonoomne TIG keevitamine. Selles artiklis uuritakse, mida tähendab TIG keevitamise täielik autonoomia, seda võimaldavad tehnoloogiad, eelised ja väljakutsed ning kuidas see on valmis kujundama ümber tööstusharusid alates kosmosetööstusest kuni laevaehituseni.
Mis on täielikult autonoomne TIG keevitamine?
Täielikult autonoomne TIG keevitamine viitab süsteemile, mis suudab täielikult toimida TIG keevitustoimingud – alates vuugi ettevalmistamisest ja põleti positsioneerimisest kuni kaare käivitamise, lombi kontrolli, täitematerjali lisamise ja keevitusjärgse kontrollini – ilma inimese sekkumiseta keevitustsükli ajal. Erinevalt tavapärastest robotitest TIG rakkudest, mis nõuavad, et operaator õpetaks punkte, määraks parameetreid ja jälgiks sageli protsessi pidevalt, tajub autonoomne süsteem oma keskkonda, teeb otsuseid reaalajas ja kohandub osalise sobivuse, materjali omaduste ja termiliste tingimuste muutustega.
Peamine erinevus seisneb sõnas 'täielikult'. Paljusid kaasaegseid robotkeevitussüsteeme kirjeldatakse kui 'automaatseid', kuid need nõuavad siiski inimlikku järelevalvet selliste ülesannete puhul nagu traadi etteande kiiruse reguleerimine, põleti joonduse korrigeerimine või protsessi peatamine defekti ilmnemisel. Täielikult autonoomne TIG keevitamine välistab vajaduse inimese ahelas olla. Süsteem tegeleb käivitamise, protsessisisese reguleerimise ja seiskamisega iseseisvalt. See suudab keevitada esimese osa sama täpselt kui tuhandendat, isegi kui osad ei ole identsed. See võime kujutab endast hüpet lihtsast korratavusest tõelise kohanemisvõimeni.
Autonoomse TIG keevitamise tehnoloogilised tugisambad
Täieliku autonoomia saavutamiseks TIG keevitamisel on vaja integreerida mitmed arenenud tehnoloogiad. Ükski neist ei ole piisav; see on nende kombinatsioon, mis avab autonoomse töö.
Reaalajas nägemine ja tajumine
Autonoomse süsteemi TIG silmad on kiired kaamerad, laserskannerid ja mõnikord ka termokaamerad. Erinevalt tavapärastest 'õpetage ja korrake' robotitest, mis eeldavad, et kõik osad on identsed, kasutavad autonoomsed süsteemid nägemist vuugi asukoha määramiseks, pilu laiuse mõõtmiseks, servade mittevastavuse tuvastamiseks ja pinna saasteainete tuvastamiseks. Struktureeritud valgus laserskannerid projitseerivad toorikule mustri; analüüsides selle mustri deformatsiooni, koostab süsteem millisekundites liigendi kolmemõõtmelise kaardi.
Lisaks peab süsteem keevitamise ajal nägema läbi intensiivse kaarevalguse. Spetsiaalsed kitsaribalised optilised filtrid ja suure dünaamilise ulatusega kaamerad jäädvustavad üles sulanud loigu ja volframelektroodi. Masinnägemisalgoritmid jälgivad lombi geomeetriat, võtmeaugu moodustumist (lukuaugu TIG variantides) ja täitetraadi asukohta lombi suhtes. See reaalajas visuaalne tagasiside on adaptiivse juhtimise alus.
Adaptiivse protsessi juhtimise algoritmid
Anduri töötlemata andmed on ilma intelligentsuseta kasutud. Adaptiivsed juhtimisalgoritmid, mis põhinevad sageli masinõppel või klassikalise mudeli ennustaval juhtimisel, võtavad nägemissisendi ja reguleerivad koheselt keevitusparameetreid. TIG keevitamise kriitilised parameetrid on järgmised:
Keevitusvool (voolutugevus): juhib soojussisendit ja lombi voolavust.
Kaare pikkus (pinge): mõjutab läbitungimist ja kaare stabiilsust.
Sõidukiirus: määrab soojuse sisendi pikkuseühiku ja helme kuju kohta.
Täitetraadi etteandekiirus: tuleb sünkroonida sõidukiiruse ja loigu vajadusega.
Põleti võnkumine (vajadusel): laiemate vuukide või tühimike täitmiseks.
Autonoomne süsteem võib reguleerida voolutugevust kümneid kordi sekundis vastuseks lombi võnkumisele või vahemuutustele. Näiteks kui vuugivahe ootamatult laieneb, võib algoritm täieliku sulandumise tagamiseks vähendada sõidukiirust, suurendada täiteaine etteannet ja veidi suurendada voolutugevust. Kui loik hakkab vajuma (mis viitab liigsele kuumusele), vähendab süsteem voolu või kiirendab liikumist. Need kohandused toimuvad ilma inimliku otsuseta.
Masinõpe ja närvivõrgud
Paljud täiustatud autonoomsed TIG süsteemid kasutavad sügavaid närvivõrke, mis on treenitud tuhandete tundide pikkuse keevitusandmete põhjal. Võrk õpib seostama lombi ja ühenduskoha visuaalseid omadusi optimaalsete parameetriseadetega. Erinevalt reeglipõhistest süsteemidest, mis nõuavad inseneridelt iga 'kui-siis' stsenaariumi käsitsi programmeerimist, saavad närvivõrgud näidete põhjal üldistada. Nad saavad hakkama servadega (nt õline koht plaadil või äkiline tuuletõmbus), mis ajab traditsioonilised kontrollerid segadusse.
Üks võimas lähenemisviis on tugevdusõpe, kus süsteemi premeeritakse heade keevisõmbluste tegemise eest (mõõdetakse läbitungimise, randi kuju ja defektide puudumise järgi) ning halbade eest karistatakse. Paljude katsete käigus, kas simulatsiooni või reaalsete seadmete puhul, avastab süsteem juhtimispoliitikad, mis on paremad kui inimoperaatorid. See on eriti väärtuslik TIG keevitamisel, kus optimaalne reaktsioon antud loigu olekule on sageli ebaintuitiivne.
Sensor Fusion ja digitaalsed kaksikud
Ükski andur ei anna täielikku teavet. Autonoomne süsteem ühendab laserskannerite, kaarepinge monitoride, vooluandurite, akustiliste mikrofonide (kaareheli korrelatsioonis stabiilsusega) ja mõnikord infrapuna termograafia andmeid. Andurite fusioonialgoritmid ühendavad need erinevad sisendid keevitusprotsessi sidusaks mudeliks.
Üha enam on see mudel integreeritud digitaalsesse kaksikusse – füüsilise keevisõmbluse reaalajas virtuaalsesse koopiasse. Digitaalne kaksik simuleerib termilist difusiooni, tahkumist ja jääkpinget. Võrreldes tegelikke anduri andmeid kaksiku ennustustega, suudab süsteem anomaaliaid varakult tuvastada. Näiteks kui jahutuskiirus pärast keevisõmblust erineb eeldatavast profiilist, võib süsteem käivitada keevitusjärgse kuumtöötluse või märgistada osa kontrollimiseks.
Peamised eelised võrreldes käsitsi ja tavapärase automatiseeritud TIG keevitusega
Täielikult autonoomne TIG keevitamine pakub kaalukaid eeliseid, mis selgitavad tööstusharu suurt huvi.
Võrratu järjepidevus ja korratavus
Inimese TIG keevitajad, isegi kõige osavamad, näitavad loomulikke erinevusi. Väsimus, tähelepanu hajumine, käte värisemine ja ümbritsevad tingimused mõjutavad keevisõmbluse kvaliteeti. Autonoomne süsteem keevitab iga kord täpselt samamoodi, eeldusel, et andurid tuvastavad ühtsed tingimused. Veelgi olulisem on see, et tingimuste muutumisel kohandub süsteem kontrollitud ja korrataval viisil, mitte juhuslikult. See järjepidevus on kriitiline sellistes tööstusharudes nagu kosmosetööstus, kus isegi mikroskoopiline poorsus või mittetäielik sulandumine võib põhjustada katastroofilisi ebaõnnestumisi.
Kõrgem tootlikkus ja kasutamine
Käsitsi keevitamine TIG on aeglane ja nõuab sagedasi pause. Inimkeevitaja võib positsioneerimise, puhastamise ja puhkeaja tõttu saavutada 'töötsükli' (tegelik kaare sisselülitamise aeg) 30–50%. Autonoomne robot suudab saavutada >90% kaare sisselülitamise aega, keevitades pidevalt. Lisaks saavad autonoomsed süsteemid töötada 24/7 ilma vahetuste, pauside või puhkusteta. Suuremahulise tootmise puhul tähendab see otseselt madalamat keevisõmbluse maksumust.
Ümbertöötlemise ja praagi vähendamine
Üks suurimaid varjatud kulusid keevitamisel on ümbertöötamine. Defektsed keevisõmblused tuleb välja lihvida ja uuesti keevitada, kulutades tööjõudu, materjale ja ajakava. Autonoomsed süsteemid suudavad oma reaalajas kvaliteediseirega tuvastada defekti selle alguses ja kohe parandada parameetreid, vältides sageli defekti täielikult. Uuringud on näidanud, et täiustatud adaptiivne keevitamine võib käsitsi keevitusega võrreldes vähendada ümbertöötamise määra 70–90%.
Keevitajate puuduse lahendamine
Keevitustööstuses on tõsine puudus kvalifitseeritud tööjõust, eriti TIG keevitamine . American Welding Society andmetel on keevitajate keskmine vanus üle 55 eluaasta ning uute liitujate arv on pensionäride asendamiseks ebapiisav. Täielikult autonoomne TIG keevitamine vähendab sõltuvust inimeste teadmistest. Selle asemel, et vajada iga kriitilise vuugi jaoks TIG kaptenkeevitajaid, saab rajatis kasutusele võtta autonoomsed rakud, mida juhivad laiemate, kuid vähem spetsialiseerunud oskustega tehnikud. See ei välista täielikult vajadust keevitajate järele, vaid nihutab rolli programmeerimise, hoolduse ja kvaliteedi tagamise poole.
Uute geomeetriate ja materjalide lubamine
Teatud keevisliiteid on inimesel praktiliselt võimatu järjepidevalt teostada – näiteks pikad kõverad õmblused kitsastes kohtades või üliõhukesed materjalid, mis kergesti moonduvad. Täpse liikumisjuhtimise ja adaptiivse soojusjuhtimisega autonoomsed süsteemid suudavad keevitada geomeetrilisi vorme, mis esitaksid väljakutse isegi parimatele käsitsi keevitajatele. Lisaks vajavad uued materjalid, nagu alumiinium-vasesulamid või titaanmaatriksid, täpseid termotsükleid, mida autonoomsed süsteemid suudavad pakkuda.
Tehnilised väljakutsed seisavad endiselt silmitsi täielikult autonoomse TIG keevitusega
Vaatamata kiirele edenemisele on autonoomse TIG keevitamise üldlevinud saamiseni veel mitmeid takistusi.
Tundmine kaare häirete kaudu
TIG kaared on äärmiselt eredad, kiirgades intensiivset ultraviolett- ja infrapunakiirgust. Kuigi kitsariba filtreerimine aitab, ei saa see müra täielikult kõrvaldada. Kaar tekitab ka elektromagnetilisi häireid, mis võivad anduri signaale rikkuda. Tuhandete tundide pikkuse keevitusaja jooksul usaldusväärselt toimivate töökindlate andurite väljatöötamine on pidev väljakutse. Mõned süsteemid leevendavad seda, kasutades struktureeritud laservalgust, mis on väravaga (impulss) sünkroonis keevitusvooluga, kuid see lisab keerukust.
Kohanemine osade ekstreemsete variatsioonidega
Autonoomsed süsteemid on suurepärased, kui variatsioonid jäävad prognoositavatesse piiridesse. Kui aga osal on väga ebaühtlased servad, tugev õlisaaste või vale alusmaterjal, võib süsteem ebaõnnestuda. Sellistel juhtudel on kõige ohutum reaktsioon peatada ja inimest hoiatada. Graatsiliste rikkerežiimide kavandamine – kus süsteem tunneb ära oma piirangud – on ohutuks kasutuselevõtuks ülioluline. See on anomaaliate tuvastamise ja määramatuse kvantifitseerimise aktiivne uurimisvaldkond.
Kulud ja keerukus
Täielikult autonoomsed TIG süsteemid on kallid. Need nõuavad tipptasemel roboteid, mitut andurit, võimsat arvutiriistvara (sageli koos GPU-dega närvivõrgu järelduste tegemiseks) ja keerukat tarkvara. Väikese töökoja jaoks võib eelinvesteering olla liiga suur. Kuna aga komponendid muutuvad kaubaks ja tarkvara küpseb, kulud langevad. Mõned tootjad pakuvad nüüd autonoomset keevitamist teenusena (teenusena robotid), vähendades kapitalibarjääre.
Valideerimine ja sertifitseerimine
Reguleeritud tööstusharudes (lennundus-, tuuma-, surveanumad) peavad kõik keevitusprotsessi muudatused olema valideeritud ja sertifitseeritud. Reaalajas kohanduva autonoomse süsteemi sertifitseerimine on palju keerulisem kui fikseeritud parameetriga roboti sertifitseerimine. Regulaatorid on harjunud staatiliste protseduuridega: 'keevitada kiirusega 120 amprit, 10 tolli minutis, 1/16-tollise volframiga.' Autonoomne süsteem võib keevitada sama liitekoha 118 ampriga alguses ja 122 ampriga keskel, olenevalt kuumenemisest. Kuidas sellist protsessi kvalifitseerida? Vaja on uusi standardeid adaptiivse ja tehisintellektiga keevitamise jaoks. Tööstusrühmad töötavad suuniste kallal, kuid laialdane aktsepteerimine võtab aastaid.
Rakendused, mis juba saavad kasu täielikult autonoomsest TIG
Kuigi täielikult autonoomne TIG keevitamine on endiselt esile kerkinud, on see varakult kasutusele võetud konkreetsetes nišides, kus väärtuspakkumine on kõige tugevam.
Lennunduse komponendid
Sageli nõuavad turbiinmootori komponendid, kütusesüsteemi osad ja konstruktsiooniklambrid TIG õhukeste kuumustundlike sulamite, nagu Inconel ja titaan, keevitamine. Need osad on kallid ja üksainus defekt võib mitme tuhande dollari suuruse komponendi vanarauaks lüüa. Autonoomsed süsteemid tagavad vajaliku täpsuse ja järjepidevuse. Mõned kosmosetööstuse tarnijad kasutavad nüüd autonoomseid TIG elemente väikesemahuliseks ja suure seguga tootmiseks, kus ümberprogrammeerimise aeg amortiseeritakse väikeste partiide peale.
Torude ja torude keevitamine
Torude orbitaalkeevitus TIG on olnud automatiseeritud aastakümneid, kuid tavapärased orbitaalsüsteemid nõuavad endiselt, et operaator määraks parameetrid ja jälgiks visuaalselt keevisõmblust. Täielikult autonoomne orbitaal TIG lisab reaalajas õmbluste jälgimise ja adaptiivse parameetrite juhtimise, võimaldades keevitada torusid, mille ovaalsus või seinapaksus varieerub. See on eriti väärtuslik laevaehituses ning nafta- ja gaasiehituses, kus torud on harva täiesti ümmargused.
Meditsiiniseadmete tootmine
Implantaadid, kirurgiainstrumendid ja meditsiinilised korpused hõlmavad sageli roostevaba terase või koobaltkroomi väikseid täpseid TIG keevisõmblusi. Inimesed võitlevad vajaliku peenmotoorika juhtimisega. Autonoomsed mikro- TIG süsteemid, mis on varustatud suure suurendusega nägemisvõimega, suudavad luua ühtseid keevisõmblusi, mis on praktiliselt nähtamatud. Võimalus registreerida iga keevitusparameeter ja kontrollitulemus toetab ka rangeid regulatiivseid nõudeid (nt FDA 21 CFR osa 820).
Autode prototüüpimine ja motosport
Kui autotööstuses toodetavas keevitamises domineerivad MIG ja takistuskeevitus, siis prototüübid, võidusõidukomponendid ja väikesemahulised erisõidukid kasutavad TIG sageli selle esteetika ja tugevuse tõttu. Autonoomne TIG võimaldab kiiret iteratsiooni ilma kaptenit keevitajat ootamata. Näiteks võib vormel 1 meeskond nädala jooksul keevitada kümneid torukujulisi šassiivariante, kasutades autonoomset rakku, et tagada iga keevisõmbluse vastavus rangetele standarditele.
Simulatsiooni ja võrguühenduseta programmeerimise roll
Autonoomse TIG oluline tegur on võimalus simuleerida keevitusprotsessi enne ühe kaare löömist. Võrguühenduseta programmeerimistarkvara koos füüsikapõhiste keevitussimulaatoritega võimaldab inseneridel testida virtuaalses maailmas erinevaid liitekujundusi, põleti orientatsioone ja parameetrite järjestusi. Autonoomne süsteem saab seejärel kasutada simulatsiooni tulemusi lähtepunktina, täpsustades parameetreid reaalajas, tuginedes anduri tegelikule tagasisidele.
Simulatsioon mängib rolli ka AI-kontrollerite koolitamisel. Kasutades tehnikat, mida nimetatakse domeenide randomiseerimiseks, saab süsteemi treenida tuhandete simuleeritud keevitusstsenaariumide jaoks, mille vahe, nihe, materjali emissioon ja ümbritseva õhu temperatuur on juhuslikud. Need sünteetilised treeningandmed täiendavad reaalseid andmeid, mille kogumine on kallis. Pärast simulatsioonikoolitust edastab autonoomne kontroller (koos peenhäälestusega) füüsilisele robotile – seda protsessi nimetatakse sim-to-real ülekandeks.
Tulevikujuhised: mis saab edasi autonoomse TIG jaoks
Täielikult autonoomse TIG keevitamise praegune seis on muljetavaldav, kuid kaugel lõplikust visioonist. Järgmise kümnendi kujundavad mitmed trendid.
Mitme protsessi autonoomia
Tänapäeva autonoomsed süsteemid on tavaliselt pühendatud TIG või MIG . Homsed süsteemid lülituvad protsesside vahel vastavalt vajadusele – näiteks kasutades TIG juurpääsme jaoks (kriitiline läbitung) ja MIG täitepääsmete jaoks (kõrgem sadestumine). Robot vahetaks automaatselt põleti, traadisööturi ja gaasivarustuse. See ei nõua mitte ainult riistvara integreerimist, vaid ka kõrgema taseme planeerijat, mis otsustab, millist protsessi liigendi iga segmendi jaoks kasutada.
Koostöö autonoomia
Selle asemel, et eraldada autonoomsed keevituselemendid turvapiirete taha, teevad tulevased süsteemid otsest koostööd inimestega. Inimene võib roboti keevitamise ajal teostada keerukat armatuuri laadimist või keevitusjärgset viimistlust. Selleks on vaja ohutustasemega nägemissüsteeme, mis tuvastavad inimese kohaloleku ja kohandavad vastavalt roboti liikumist (kiiruse vähendamine, tee kõrvalekaldumine). Koostöö autonoomne TIG on keerulisem kui MIG , kuna TIG taskulambid on paljastanud volframelektroodid, mis võivad põhjustada vigastusi, kuid lahendused, nagu sissetõmmatavad elektroodid või valguskardinad, on tulemas.
Keevitatavuse generatiivne disain
Praegu eiravad osade projekteerijad sageli keevituspiiranguid, mille tulemuseks on liitekohad, mida on raske või võimatu automatiseerida. Täielikult autonoomse TIG võimekuse suurenemisega saavad disainerid luua robotkeevitamiseks optimeeritud geomeetriaid, nagu isekohased funktsioonid, järjepidevad tühimike tolerantsid ja juurdepääsetavad põleti suunad. Tulevikus toodavad generatiivsed projekteerimisalgoritmid osade geomeetriaid, mis minimeerivad keevitamise keerukust, maksimeerides samal ajal tugevust, kusjuures sisendpiiranguks on roboti võimalused.
Edge Computing ja pilvõpe
Autonoomsed TIG süsteemid genereerivad tohutul hulgal andmeid: videovooge, andurite logisid, parameetrite kohandamist. Edge computing (andmete lokaalne töötlemine roboti kontrolleris) võimaldab teha väikese latentsusega juhtimisotsuseid. Pilvepõhises 'õppimistehases' saab aga koondada väärtuslikke teadmisi paljudes lahtrites. Kui üks robot satub keerulise keevitusstsenaariumi ja avastab eduka parameetrikomplekti, saab need teadmised anonüümseks muuta ja jagada kõigi teiste robotite täiustamiseks. See kollektiivne õppimine kiirendab autonoomsete keevitusalgoritmide täiustamist.
Lapsendamise majanduslikud kaalutlused
Täielikult autonoomset TIG hindava tootmisjuhi jaoks ei ole põhiküsimus mitte 'kas see töötab?', vaid 'kas see tasub ära?\' Ärijuhtum sõltub mitmest tegurist.
Otsene tööjõu kokkuhoid
Kvalifitseeritud TIG keevitaja asendamine, kes teenib 35–50 dollarit tunnis pluss eelised, annab ilmselgelt kokkuhoidu. Kuid robot ei välista täielikult inimeste kaasamise vajadust. Üks tehnik võib teostada järelevalvet mitme autonoomse raku, hoolduse, kulumaterjalide muudatuste ja kvaliteediauditite üle. Tööjõu netovähenemine on sageli pigem 60–80%, mitte 100%.
Tarbekulud
Autonoomsed süsteemid võivad optimaalseid parameetreid säilitades vähendada täitemetalli ja kaitsegaasi tarbimist. Samuti pikendavad need volframelektroodi eluiga, kuna väldivad juhuslikku kastmist või kaarelööki. Mõnel juhul võib ainuüksi kulumaterjalide sääst katta roboti kasutuskulud.
Läbilaskevõime suurendamine
Kui käsitsi TIG keevitaja toodab 50 detaili vahetuses, võib autonoomne kamber toota 150 detaili päevas (24-tunnine töö). Lisatoodangut saab müüa lisatuluna. Piiratud võimsusega kaupluste jaoks on see kõige mõjuvam eelis.
Investeeringutasuvuse (ROI) tegelikkus
Tüüpiline täielikult autonoomne TIG element maksab sõltuvalt roboti suurusest, anduritest ja tarkvarast 80 000–250 000 dollarit. Poe puhul, kus töötab praegu neli TIG keevitajat (tööjõu kogukulu ~400 000 dollarit aastas), annab neist kahe asendamine ühe autonoomse rakuga (maksumus 150 000 dollarit pluss 80 000 dollarit aastas tehnikuga), mille ROI on alla 12 kuu. Väiksemate poodide puhul, kus on üks või kaks keevitajat, ulatub tasuvusaeg 2-3 aastani. Finantseerimine ja robootika kui teenuse mudelid muudavad kasutuselevõtu kättesaadavamaks.
Järeldus: autonoomse keevitustöökoja põrand
Täielikult autonoomne TIG keevitamine ei ole enam labori uudishimu. See on arenev tehnoloogia, mis on ületanud kuristiku uurimistööst varase tööstusliku kasutuselevõtuni. Taskukohaste kiirete kaamerate, graafikaprotsessoriga kiirendatud masinõppe ja robustsete robotkontrollerite lähenemine on võimaldanud masinal tajuda, otsustada ja tegutseda TIG peenelt – ning paljudel juhtudel ületab see järjepidevuse, kiiruse ja kohanemisvõime poolest inimese võimeid.
Sellest hoolimata ei ole autonoomsed süsteemid imerohi. Need töötavad kõige paremini struktureeritud keskkondades, kus on mõõdukas osade varieeruvus, selge liigeste geomeetria ning juurdepääs toite- ja kaitsegaasile. Need nõuavad esialgseid investeeringuid ja valmisolekut uute valideerimismeetodite kasutuselevõtuks. Kuid tootjatele, kes seisavad silmitsi tööjõupuuduse, kvaliteedinõuete ja konkurentsisurvega, pakub täielikult autonoomne TIG keevitamine teed edasi.
2030. aasta keevitustöökoda on tõenäoliselt hübriidkeskkond: inimkeevitajad keskenduvad remondile, kohandatud valmistamisele ja keerukatele tööriistadele, samas kui autonoomsed rakud saavad hakkama korduva, ülitäpse või ohtliku TIG tööga. Need kaks ei konkureeri, vaid täiendavad. Tehnoloogia eesmärk ei ole inimliku puudutuse asendamine – see on inimeste vabastamine tegema seda, mida nad kõige paremini oskavad: lahendada probleeme, kujundada paremaid osi ja juhtida kogu protsessi.
Kuna andurid muutuvad odavamaks, algoritmid vastupidavamaks ja standardid on rohkem kohandatud, liigub täielikult autonoomne TIG keevitamine varase kasutuselevõtu tehnoloogialt tootja arsenalis olevaks standardtööriistaks. Neile, kes seda praegu omaks võtavad, on konkurentsieelis märkimisväärne. Neile, kes ootavad, võib järelejõudmine osutuda keeruliseks. Kaar on löödud; autonoomne tulevik keevitab end reaalsuseks.
 English
 简体中文
 العربية
 Français
 Русский
 Español
 Português
 Deutsch
 italiano
 日本語
 한국어
 Nederlands
 Tiếng Việt
 ไทย
 Polski
 Türkçe
 ភាសាខ្មែរ
 Bahasa Melayu
 Filipino
 Bahasa Indonesia
 magyar
 Română
 Čeština
 Монгол
 қазақ
 Српски
 हिन्दी
 فارسی
 Slovenčina
 Slovenščina
 Norsk
 Svenska
 українська
 Ελληνικά
 Suomi
 Latine
 Dansk
 বাংলা
 Hrvatski
 Afrikaans
 Gaeilge
 Eesti keel
 नेपाली
 Oʻzbekcha
 latviešu
 Azərbaycan dili
 Беларуская мова
 Bosanski
 Български
 ქართული
 Lietuvių







