Hitsausteollisuus on syvällisen muutoksen kynnyksellä. Vuosikymmenten ajan TIG (Tungsten Inert Gas) -hitsausta on arvostettu manuaalisen hitsaustaidon huippuna – prosessi, joka vaatii poikkeuksellista käden ja silmän koordinaatiota, tasaista hallintaa ja vuosien harjoittelua. Toisin kuin MIG tai puikkohitsaus, TIG edellyttää, että hitsaaja hallitsee samanaikaisesti polttimen kulmaa, täyttötangon syöttönopeutta, kaaren pituutta ja jalkapolkimen ampeerimäärää tarkkaillen samalla sulaa lätäkköä. Tämä monimutkaisuus on tehnyt TIG hitsauksesta tunnetusti vaikeaa automatisoida. Perinteiset robotti TIG järjestelmät ovat edelleen vahvasti riippuvaisia ihmiskäyttäjistä ohjelmoinnissa, parametrien virittämisessä ja reaaliaikaisissa säädöissä. Uusi paradigma on kuitenkin syntymässä: täysin autonominen TIG hitsaus. Tässä artikkelissa tutkitaan, mitä täydellinen autonomia tarkoittaa TIG hitsauksessa, sen mahdollistavia tekniikoita, etuja ja haasteita sekä sitä, kuinka se on valmis muokkaamaan teollisuudenaloja ilmailuteollisuudesta laivanrakennukseen.
Mitä on täysin autonominen TIG -hitsaus?
Täysin autonominen TIG -hitsaus viittaa järjestelmään, joka voi suorittaa täydellisen TIG hitsaustoimenpiteet – liitoksen valmistelusta ja polttimen sijoituksesta kaaren sytyttämiseen, lätäkön hallintaan, täytemetallin lisäämiseen ja hitsauksen jälkeiseen tarkastukseen – ilman ihmisen puuttumista hitsausjakson aikana. Toisin kuin perinteiset TIG robottisolut, jotka vaativat käyttäjää opettamaan pisteitä, asettamaan parametreja ja usein seuraamaan prosessia jatkuvasti, autonominen järjestelmä havaitsee ympäristönsä, tekee päätökset reaaliajassa ja mukautuu osien sovituksen, materiaalin ominaisuuksien ja lämpöolosuhteiden vaihteluihin.
Keskeinen ero on sanassa 'täysin'. Monia nykyaikaisia robottihitsausjärjestelmiä kuvataan 'automatisoiduiksi', mutta ne vaativat silti ihmisen valvontaa tehtävissä, kuten langansyöttönopeuden säätämisessä, polttimen kohdistuksen korjaamisessa tai prosessin pysäyttämisessä vian ilmaantuessa. Täysin autonominen TIG -hitsaus eliminoi ihmisen tarpeen olla silmukassa. Järjestelmä hoitaa käynnistyksen, prosessinaikaiset säädöt ja sammutukset itsenäisesti. Se voi hitsata ensimmäisen osan yhtä tarkasti kuin tuhannesosan, vaikka osat eivät olisi identtisiä. Tämä kyky edustaa harppausta yksinkertaisesta toistettavuudesta todelliseen sopeutumiskykyyn.
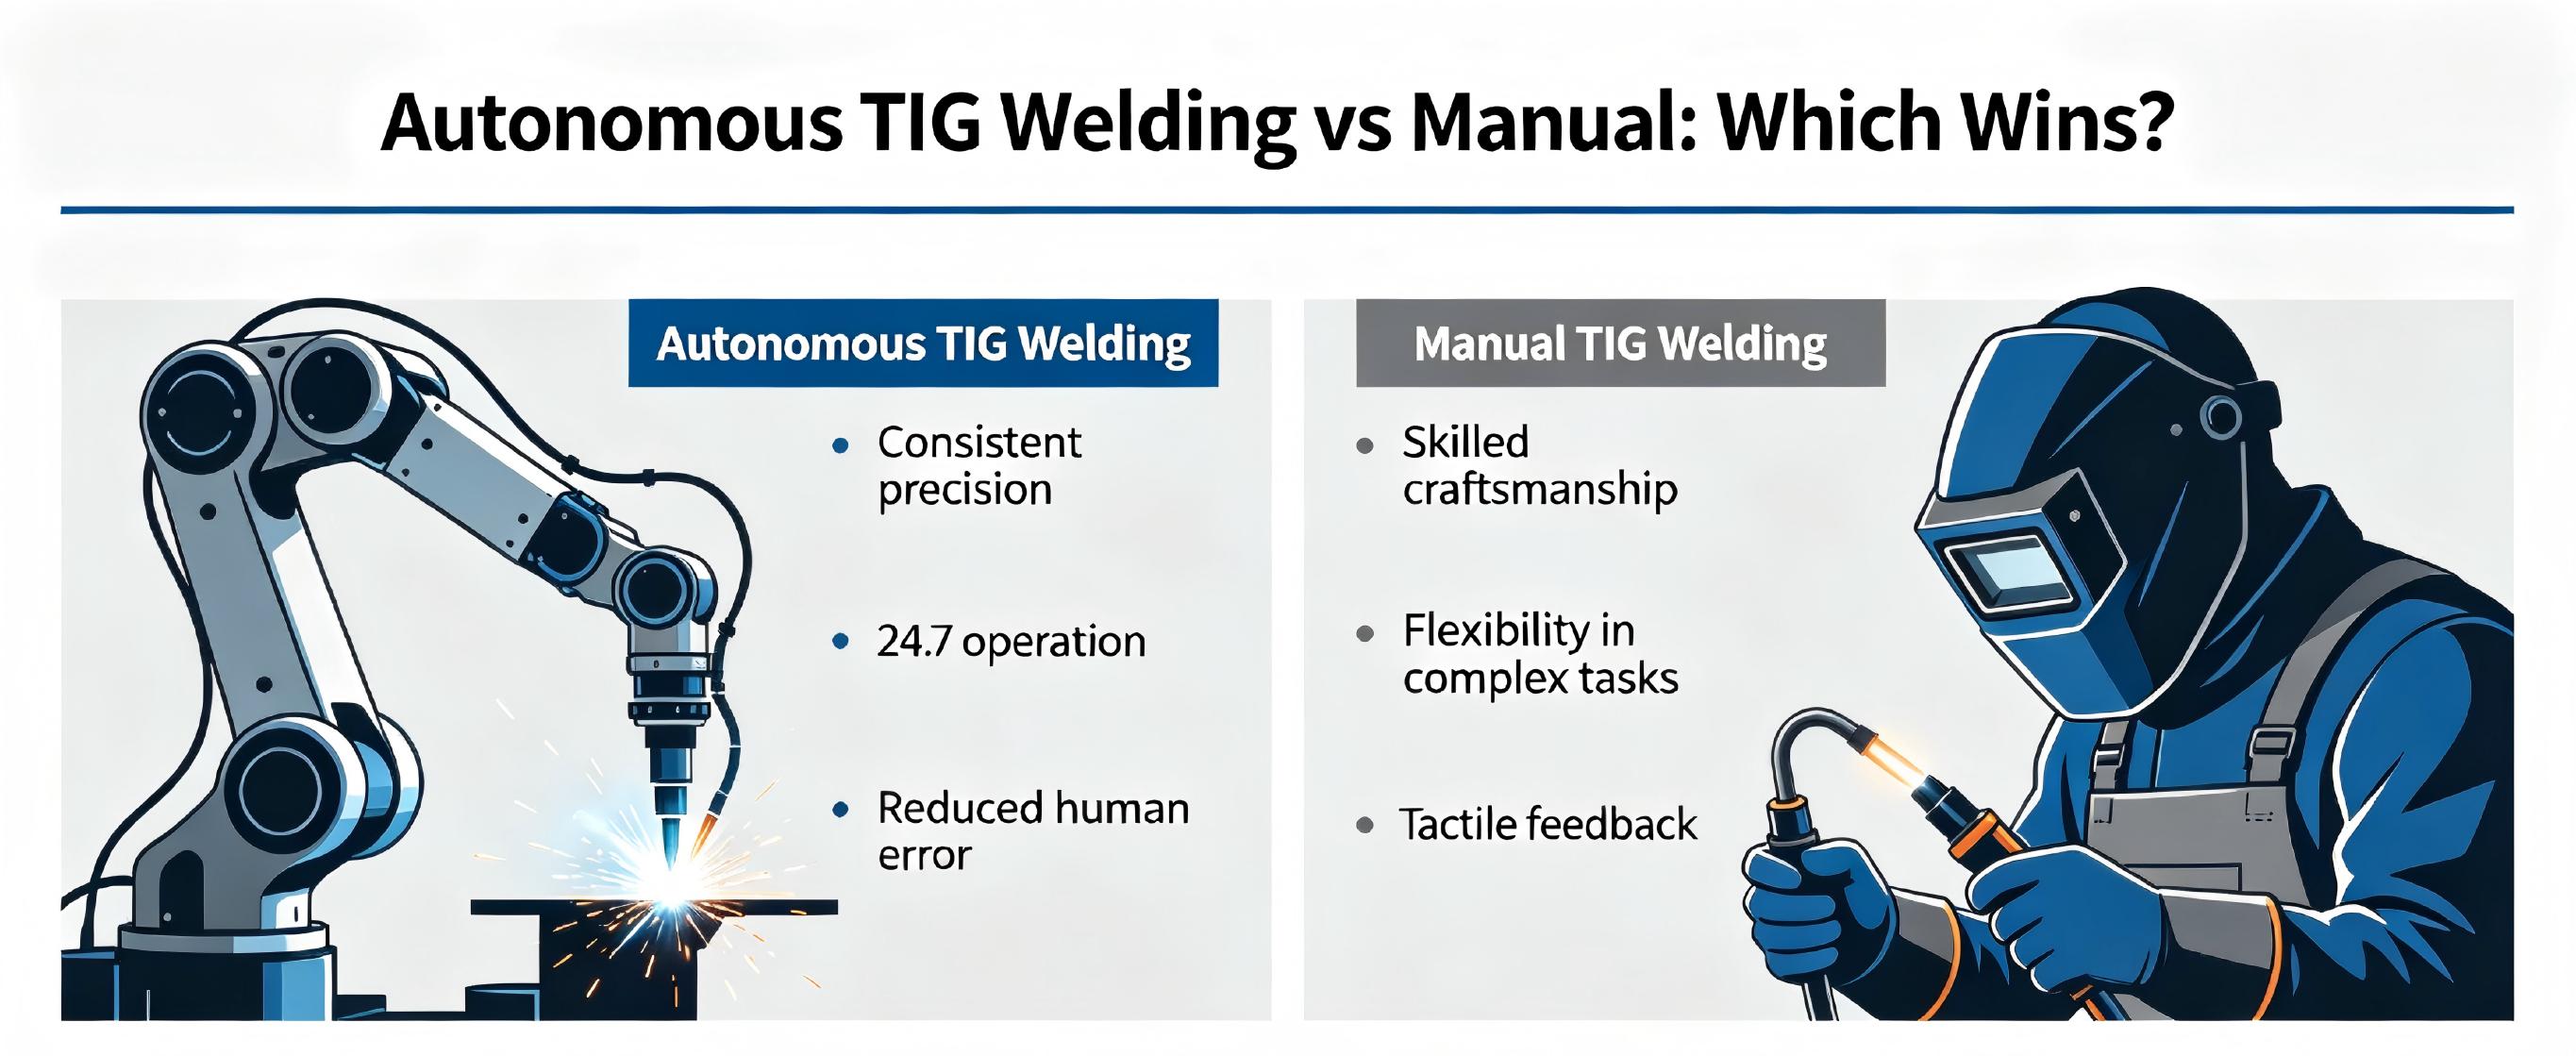
Autonomisen TIG hitsauksen teknologiset pilarit
Täydellisen autonomian saavuttaminen TIG -hitsauksessa edellyttää useiden kehittyneiden teknologioiden integrointia. Mikään näistä ei yksin riitä; se on niiden yhdistelmä, joka avaa autonomisen toiminnan.
Reaaliaikainen visio ja tunnistus
Itsenäisen TIG järjestelmän silmät ovat nopeat kamerat, laserskannerit ja joskus lämpökamerat. Toisin kuin perinteiset 'opeta ja toista' -robotit, joissa oletetaan, että jokainen osa on identtinen, autonomiset järjestelmät käyttävät visiota liitoksen paikantamiseen, raon leveyden mittaamiseen, reunan epäsuhtaisuuden havaitsemiseen ja pinnan epäpuhtauksien tunnistamiseen. Strukturoidut valolaserskannerit projisoivat kuvion työkappaleeseen; analysoimalla tämän kuvion muodonmuutosta järjestelmä rakentaa liitoksesta kolmiulotteisen kartan millisekunneissa.
Lisäksi hitsauksen aikana järjestelmän tulee nähdä voimakkaan kaarivalon läpi. Erikoistetut kapeakaistaiset optiset suodattimet ja suuren dynaamisen alueen kamerat tallentavat kuvia sulasta lätäkköstä ja volframielektrodista. Konenäköalgoritmit seuraavat lätäkön geometriaa, avaimenreiän muodostumista (avaimenreikä TIG -versioissa) ja täytelangan paikkaa suhteessa lätäköön. Tämä reaaliaikainen visuaalinen palaute on mukautuvan ohjauksen perusta.
Mukautuvat prosessinohjausalgoritmit
Anturien raakadata on hyödytöntä ilman älykkyyttä. Mukautuvat ohjausalgoritmit – jotka perustuvat usein koneoppimiseen tai klassisen mallin ennakoivaan ohjaukseen – ottavat näkösyötteen ja säätävät hitsausparametreja välittömästi. TIG -hitsauksessa kriittisiä parametreja ovat:
Hitsausvirta (ampeeri): Säätelee lämmön syöttöä ja lätäkön juoksevuutta.
Kaaren pituus (jännite): Vaikuttaa tunkeutumiseen ja kaaren vakauteen.
Ajonopeus: Määrittää lämmöntuoton pituusyksikköä ja vanteen muotoa kohti.
Täytelangan syöttönopeus: On synkronoitava kulkunopeuden ja lätäkkötarpeen kanssa.
Polttimen värähtely (tarvittaessa): Leveämmille liitoksille tai rakojen täyttöön.
Autonominen järjestelmä voi säätää ampeeria kymmeniä kertoja sekunnissa vastauksena lätäkön värähtelyihin tai aukon vaihteluihin. Jos esimerkiksi liitosrako levenee odottamatta, algoritmi voi vähentää kulkunopeutta, lisätä täyteaineen syöttöä ja lisätä hieman ampeeria täydellisen sulautumisen varmistamiseksi. Jos lätäkkö alkaa painua (osoittaa liiallisesta kuumuudesta), järjestelmä vähentää virtaa tai nopeuttaa matkaa. Nämä muutokset tapahtuvat ilman ihmisen päätöstä.
Koneoppiminen ja hermoverkot
Monet kehittyneet autonomiset TIG järjestelmät käyttävät syviä hermoverkkoja, jotka on koulutettu tuhansien tuntien hitsausdataan. Verkko oppii yhdistämään lätäkön ja liitoksen visuaaliset ominaisuudet optimaalisiin parametriasetuksiin. Toisin kuin sääntöpohjaiset järjestelmät, jotka vaativat insinöörejä ohjelmoimaan manuaalisesti jokainen 'jos-niin' -skenaario, hermoverkot voivat yleistää esimerkeistä. Ne pystyvät käsittelemään reunakoteloita – kuten öljyistä kohtaa lautasella tai äkillistä vetoa – mikä hämmentäisi perinteiset ohjaimet.
Yksi tehokas lähestymistapa on vahvistusoppiminen, jossa järjestelmä palkitaan hyvien hitsien tuottamisesta (mitataan tunkeutumisen, vanteen muodon ja vikojen puutteen perusteella) ja rangaistaan huonoista. Monien kokeilujen aikana, joko simulaatiossa tai todellisilla laitteilla, järjestelmä löytää ohjauskäytännöt, jotka ovat parempia kuin ihmiset. Tämä on erityisen arvokasta TIG hitsauksessa, jossa optimaalinen vaste tiettyyn lätäkkötilaan on usein epäintuitiivinen.
Sensor Fusion ja Digital Twins
Yksikään anturi ei anna täydellistä tietoa. Itsenäinen järjestelmä sulattaa tiedot laserskannereista, kaarijännitemittareista, virta-antureista, akustisista mikrofoneista (kaariääni korreloi vakauden kanssa) ja joskus infrapunatermografiasta. Anturin sulatusalgoritmit yhdistävät nämä erilaiset tulot yhtenäiseksi hitsausprosessin malliksi.
Tämä malli on yhä useammin upotettu digitaaliseen kaksoiskappaleeseen – fyysisen hitsin reaaliaikaiseen virtuaaliseen kopioon. Digitaalinen twin simuloi lämpödiffuusiota, jähmettymistä ja jäännösjännitystä. Vertaamalla todellista anturidataa kaksosen ennusteisiin järjestelmä voi havaita poikkeamat varhain. Jos esimerkiksi hitsin jälkeinen jäähdytysnopeus poikkeaa odotetusta profiilista, järjestelmä saattaa laukaista hitsauksen jälkeisen lämpökäsittelyn tai merkitä osan tarkastusta varten.
Tärkeimmät edut manuaaliseen ja tavanomaiseen automatisoituun TIG hitsaukseen verrattuna
Täysin itsenäinen TIG -hitsaus tarjoaa vakuuttavia etuja, jotka selittävät alan voimakkaan kiinnostuksen.
Verraton johdonmukaisuus ja toistettavuus
Ihmisten TIG hitsaajat, jopa taitavimmat, osoittavat luonnollista vaihtelua. Väsymys, häiriötekijät, käsien vapina ja ympäristöolosuhteet vaikuttavat kaikki hitsin laatuun. Autonominen järjestelmä hitsaa täsmälleen samalla tavalla joka kerta, jos anturit havaitsevat yhdenmukaiset olosuhteet. Vielä tärkeämpää on, että kun olosuhteet muuttuvat, järjestelmä mukautuu kontrolloidusti, toistettavasti - ei satunnaisesti. Tämä johdonmukaisuus on kriittinen aloilla, kuten ilmailuteollisuudessa, missä jopa mikroskooppinen huokoisuus tai epätäydellinen fuusio voi johtaa katastrofaaliseen epäonnistumiseen.
Korkeampi tuottavuus ja käyttöaste
Manuaalinen TIG hitsaus on hidasta ja vaatii toistuvia taukoja. Ihmishitsaaja saattaa saavuttaa 30-50 %:n 'käyttöjakson' (todellisen valokaaren päälläoloajan) sijoittelun, puhdistuksen ja levon ansiosta. Itsenäinen robotti voi saavuttaa yli 90 %:n kaarisytytysajan hitsaamalla jatkuvasti. Lisäksi autonomiset järjestelmät voivat toimia 24/7 ilman vuoroja, taukoja tai lomia. Suuren volyymin tuotannossa tämä tarkoittaa suoraan alhaisempia hitsauskustannuksia.
Reworkin ja romun vähentäminen
Yksi hitsauksen suurimmista piilokustannuksista on jälkityö. Vialliset hitsit on hiottava ja hitsattava uudelleen, mikä vie työtä, materiaaleja ja aikataulua. Autonomiset järjestelmät voivat reaaliaikaisella laadunvalvontallaan havaita vian sen alkaessa ja korjata parametrit välittömästi, mikä usein estää vian syntymisen kokonaan. Tutkimukset ovat osoittaneet, että edistynyt mukautuva hitsaus voi vähentää uudelleentyöstöä 70-90 % verrattuna käsihitsaukseen.
Hitsaajapulaan puuttuminen
Hitsausteollisuudessa on kova pula ammattitaitoisesta työvoimasta, erityisesti TIG hitsaus . American Welding Societyn mukaan hitsaajien keski-ikä on yli 55 vuotta, eikä uusien tulokkaiden määrä riitä korvaamaan eläkeläisiä. Täysin itsenäinen TIG hitsaus vähentää riippuvuutta ihmisen asiantuntemuksesta. Sen sijaan, että jokaiseen kriittiseen liitokseen tarvittaisiin TIG , laitos voi ottaa käyttöön itsenäisiä soluja, joita valvovat teknikot, joilla on laajempia, mutta vähemmän erikoistuneita taitoja. Tämä ei poista hitsaajien tarvetta kokonaan, vaan siirtää roolin ohjelmointiin, ylläpitoon ja laadunvarmistukseen.
Uusien geometrioiden ja materiaalien käyttöönotto
Tiettyjä hitsausliitoksia on käytännössä mahdotonta suorittaa johdonmukaisesti – esimerkiksi pitkät, kaarevat saumat ahtaissa tiloissa tai erittäin ohuet materiaalit, jotka vääristyvät helposti. Autonomiset järjestelmät tarkan liikkeenohjauksen ja mukautuvan lämmönhallinnan ansiosta voivat hitsata geometrioita, jotka haastavat jopa parhaat manuaaliset hitsaajat. Lisäksi nousevat materiaalit, kuten alumiini-kupariseokset tai titaanimatriisit, vaativat tarkat lämpösyklit, jotka autonomiset järjestelmät voivat tuottaa.
Täysin autonomisen TIG -hitsauksen tekniset haasteet
Nopeasta edistymisestä huolimatta autonomisen TIG hitsauksen yleistymistä on jäljellä useita esteitä.
Tunnistus kaarihäiriöiden kautta
TIG kaaret ovat erittäin kirkkaita ja lähettävät voimakasta ultravioletti- ja infrapunasäteilyä. Vaikka kapeakaistainen suodatus auttaa, se ei pysty poistamaan kohinaa kokonaan. Valokaari tuottaa myös sähkömagneettisia häiriöitä, jotka voivat turmella anturisignaaleja. Tuhansien hitsaustuntien ajan luotettavasti toimivien kestävien antureiden kehittäminen on jatkuva haaste. Jotkut järjestelmät lieventävät tätä käyttämällä strukturoitua laservaloa, joka on portitettu (pulssi) tahdissa hitsausvirran kanssa, mutta tämä lisää monimutkaisuutta.
Sopeutuminen äärimmäiseen osien vaihteluun
Autonomiset järjestelmät ovat loistavia, kun vaihtelut ovat ennustettavissa olevien rajojen sisällä. Kuitenkin, jos osassa on pahasti yhteensopimattomat reunat, vakava öljylikaisuus tai väärä perusmateriaali, järjestelmä voi epäonnistua. Tällaisissa tapauksissa turvallisin vastaus on pysäyttää ja varoittaa ihminen. Suloisten vikatilojen suunnittelu – joissa järjestelmä tunnistaa omat rajoituksensa – on erittäin tärkeää turvallisen käyttöönoton kannalta. Tämä on aktiivinen tutkimusalue poikkeamien havaitsemisen ja epävarmuuden kvantifioinnin alalla.
Kustannukset ja monimutkaisuus
Täysin autonomiset TIG järjestelmät ovat kalliita. Ne vaativat huippuluokan robotteja, useita antureita, tehokkaan laskentalaitteiston (usein GPU:illa hermoverkkojen päättelyyn) ja kehittyneitä ohjelmistoja. Pienelle työpajalle ennakkoinvestointi voi olla kohtuutonta. Kuitenkin, kun komponentit kaupallistuvat ja ohjelmistot kypsyvät, kustannukset laskevat. Jotkut valmistajat tarjoavat nyt itsenäistä hitsausta palveluna (robotit palveluna), mikä vähentää pääomaesteitä.
Validointi ja sertifiointi
Säännellyillä aloilla (ilmailu, ydinvoima, paineastiat) kaikki hitsausprosessiin tehtävät muutokset on validoitava ja sertifioitava. Reaaliajassa mukautuvan autonomisen järjestelmän sertifiointi on paljon monimutkaisempaa kuin kiinteän parametrin robotin sertifiointi. Säätimet ovat tottuneet staattisiin menettelyihin: 'hitsaa 120 ampeerin nopeudella, 10 tuumaa minuutissa, 1/16 tuuman volframilla.' Itsenäinen järjestelmä voi hitsata saman liitoksen 118 ampeerilla alussa ja 122 ampeerilla keskellä, riippuen lämmön kertymisestä. Miten tällainen prosessi voidaan hyväksyä? Adaptiiviselle ja tekoälyohjaukselle hitsaukselle tarvitaan uusia standardeja. Toimialaryhmät työskentelevät suuntaviivojen parissa, mutta laaja hyväksyntä kestää vuosia.
Sovellukset, jotka jo hyötyvät täysin itsenäisestä TIG
Vaikka täysin autonominen TIG hitsaus on vielä kehittymässä, se on jo varhaisessa vaiheessa otettu käyttöön tietyissä markkinarakoissa, joissa arvoehdotus on vahvin.
Ilmailu-avaruuskomponentit
Turbiinimoottorin komponentit, polttoainejärjestelmän osat ja rakenteelliset kiinnikkeet vaativat usein TIG ohuiden, lämpöherkkien metalliseosten, kuten Inconelin ja titaanin, hitsaus. Nämä osat ovat kalliita, ja yksittäinen vika voi romuttaa usean tuhannen dollarin komponentin. Autonomiset järjestelmät tarjoavat tarvittavan tarkkuuden ja johdonmukaisuuden. Jotkut ilmailu- ja avaruusalan toimittajat käyttävät nyt autonomisia TIG kennoja pienivolyymilliseen, korkean sekoituksen tuotantoon, jossa uudelleenohjelmointiaika kuluu pieniin eriin.
Putkien ja putkien hitsaus
Putkien orbitaalihitsaus TIG on ollut automatisoitua vuosikymmeniä, mutta tavanomaiset orbitaalijärjestelmät vaativat edelleen käyttäjältä parametrien asettamisen ja hitsin silmämääräisen tarkkailun. Täysin autonominen orbitaalinen TIG lisää reaaliaikaisen sauman seurannan ja mukautuvan parametrien ohjauksen, mikä mahdollistaa putkien hitsauksen soikeaisuuden tai seinämän paksuuden vaihteluilla. Tämä on erityisen arvokasta laivanrakennuksessa sekä öljy- ja kaasurakentamisessa, joissa putket ovat harvoin täysin pyöreitä.
Lääketieteellisten laitteiden valmistus
Implantit, kirurgiset instrumentit ja lääketieteelliset kotelot sisältävät usein pieniä, tarkkoja TIG hitsauksia ruostumattomaan teräkseen tai kobolttikromiin. Ihmiset kamppailevat tarvittavan hienomotorisen ohjauksen kanssa. Autonomiset mikro- TIG järjestelmät, jotka on varustettu suurennosnäytöllä, voivat tuottaa yhtenäisiä hitsejä, jotka ovat käytännössä näkymättömiä. Mahdollisuus kirjata jokainen hitsausparametri ja tarkastustulos tukee myös tiukkoja säädösvaatimuksia (esim. FDA 21 CFR Part 820).
Autojen prototyypit ja moottoriurheilu
Vaikka tuotantoautojen hitsausta hallitsevat MIG ja vastushitsaus, prototyypit, kilpakomponentit ja pienimääräiset erikoisajoneuvot käyttävät usein TIG sen esteettisyyden ja lujuuden vuoksi. Autonominen TIG mahdollistaa nopean iteroinnin ilman mestarihitsaajaa. Esimerkiksi Formula 1 -tiimi voi hitsata kymmeniä putkimaisia runkovariaatioita viikossa käyttämällä autonomista kennoa varmistaakseen, että jokainen hitsi täyttää tiukat standardit.
Simuloinnin ja offline-ohjelmoinnin rooli
Autonomisen TIG :n kriittinen mahdollistaja on kyky simuloida hitsausprosessia ennen kuin yksittäinen valokaaren syttyminen tapahtuu. Offline-ohjelmointiohjelmisto yhdistettynä fysiikkapohjaisiin hitsaussimulaattoreihin antaa insinööreille mahdollisuuden testata erilaisia liitosmalleja, polttimen suuntauksia ja parametrien järjestyksiä virtuaalimaailmassa. Autonominen järjestelmä voi sitten käyttää simuloinnin tuloksia lähtökohtana ja jalostaa parametreja reaaliajassa todellisen anturin palautteen perusteella.
Simulaatiolla on myös rooli tekoälyohjaimien koulutuksessa. Käyttämällä tekniikkaa, jota kutsutaan toimialueen satunnaistamiseksi, järjestelmää voidaan kouluttaa tuhansiin simuloituihin hitsausskenaarioihin, joissa on satunnaisia vaihteluita rakossa, kohdistusvirheissä, materiaalin emissiokyvyssä ja ympäristön lämpötilassa. Tämä synteettinen harjoitusdata täydentää todellista dataa, jonka kerääminen on kallista. Simulaatiokoulutuksen jälkeen autonominen ohjain siirtää (hienosäädöllä) fyysiselle robotille - prosessi, joka tunnetaan nimellä sim-to-real-siirto.
Tulevaisuuden ohjeet: mitä seuraavaksi autonomiselle TIG
Täysin autonomisen TIG hitsauksen nykytila on vaikuttava, mutta kaukana lopullisesta visiosta. Useat trendit muovaavat seuraavan vuosikymmenen.
Moniprosessin autonomia
Nykypäivän autonomiset järjestelmät on yleensä omistettu TIG tai MIG . Huomisen järjestelmät vaihtavat prosessien välillä tarpeen mukaan – esimerkiksi käyttämällä TIG juuripäästöjä varten (kriittinen tunkeutuminen) ja MIG täyttöpäästöihin (suurempi kerrostuminen). Robotti vaihtaisi automaattisesti polttimen, langansyöttölaitteen ja kaasunsyötön. Tämä ei vaadi vain laitteistointegraatiota, vaan myös korkeamman tason suunnittelijaa, joka päättää, mitä prosessia käytetään liitoksen kullekin segmentille.
Yhteistyöllinen autonomia
Autonomisten hitsauskennojen eristämisen sijaan turva-aitojen taakse tulevat järjestelmät tekevät yhteistyötä suoraan ihmisten kanssa. Ihminen voi suorittaa monimutkaisen kiinnityskuormituksen tai hitsauksen jälkeisen viimeistelyn robotin hitsauksen aikana. Tämä edellyttää turvaluokiteltuja näköjärjestelmiä, jotka havaitsevat ihmisen läsnäolon ja mukauttavat robotin liikettä sen mukaan (nopeuden vähennys, polun poikkeama). Yhteistyössä toimiva autonominen TIG on haastavampaa kuin MIG koska TIG taskulamput ovat paljastaneet volframielektrodeja, jotka voivat aiheuttaa vammoja, mutta ratkaisuja, kuten sisäänvedettävät elektrodit tai valoverhot, on tulossa.
Generatiivinen suunnittelu hitsattavuutta varten
Tällä hetkellä osien suunnittelijat jättävät usein huomiotta hitsausrajoitukset, mikä johtaa liitoksiin, joita on vaikea tai mahdoton automatisoida. Täysin autonomisen TIG n kyvykkyyden kasvaessa suunnittelijat voivat luoda robottihitsaukseen optimoituja geometrioita, kuten itsepaikantavia ominaisuuksia, johdonmukaisia rakon toleransseja ja helppopääsyisiä polttimen suuntauksia. Tulevaisuudessa generatiiviset suunnittelualgoritmit tuottavat osien geometrioita, jotka minimoivat hitsauksen monimutkaisuuden ja maksimoivat lujuuden, ja robotin ominaisuudet ovat syöterajoitteena.
Edge Computing ja Cloud Learning
Autonomiset TIG järjestelmät tuottavat valtavia määriä dataa: videovirtoja, anturilokeja, parametrien säätöjä. Edge computing (tietojen käsittely paikallisesti robottiohjaimella) mahdollistaa matalan viiveen ohjauspäätökset. Arvokkaita oivalluksia voidaan kuitenkin koota monista soluista pilvipohjaisessa 'oppimistehtaassa'. Kun yksi robotti kohtaa vaikean hitsausskenaarion ja löytää onnistuneen parametrisarjan, tämä tieto voidaan tehdä nimettömäksi ja jakaa kaikkien muiden robottien parantamiseksi. Tämä kollektiivinen oppiminen nopeuttaa autonomisten hitsausalgoritmien parantamista.
Adoption taloudelliset näkökohdat
Täysin itsenäistä TIG :a arvioivalle tuotantojohtajalle avainkysymys ei ole 'voiko se toimia?', vaan 'kannattaako se?' Liiketoimintatapa riippuu useista tekijöistä.
Suorat työvoimasäästöt
Ammattitaitoisen TIG hitsaajan vaihtaminen, joka ansaitsee 35–50 dollaria tunnissa plus edut, tuottaa selviä säästöjä. Robotti ei kuitenkaan poista ihmisen osallistumisen tarvetta kokonaan. Yksi teknikko saattaa valvoa useita itsenäisiä soluja, hoitaa ylläpitoa, kulutustarvikkeiden muutoksia ja laatutarkastuksia. Nettotyövoiman vähennys on usein 60-80 % 100 %:n sijaan.
Kulutuskulut
Optimaalisia parametreja ylläpitämällä autonomiset järjestelmät voivat vähentää täytemetallin ja suojakaasun kulutusta. Ne myös pidentävät volframielektrodin käyttöikää, koska ne välttävät tahattomat upotukset tai valokaaren iskut. Joissakin tapauksissa pelkät kulutustarvikkeiden säästöt voivat kattaa robotin käyttökustannukset.
Suorituskyvyn lisäys
Jos manuaalinen TIG hitsauskone tuottaa 50 osaa vuorossa, autonominen kenno saattaa tuottaa 150 osaa päivässä (24 tunnin toiminta). Lisätuotanto voidaan myydä lisätulona. Kapasiteettirajoitteisille myymälöille tämä on vakuuttavin etu.
Sijoitetun pääoman tuotto (ROI) -todellisuudet
Tyypillinen täysin autonominen TIG kenno maksaa 80 000–250 000 dollaria robotin koosta, antureista ja ohjelmistosta riippuen. Tällä hetkellä neljää TIG hitsaajaa työllistävässä liikkeessä (kokonaistyökustannukset ~400 000 dollaria vuodessa) kahden korvaaminen yhdellä autonomisella kennolla (hinta 150 000 dollaria plus 80 000 dollaria/vuosi teknikko) tuottaa ROI:n alle 12 kuukaudessa. Pienemmillä liikkeillä, joissa on yksi tai kaksi hitsaajaa, takaisinmaksuaika venyy 2-3 vuoteen. Rahoitus ja robotiikka palveluna -mallit tekevät omaksumisesta helpompaa.
Johtopäätös: Autonomous Welding Shop Floor
Täysin itsenäinen TIG -hitsaus ei ole enää laboratoriouteliaisuus. Se on kypsyvä teknologia, joka on ylittänyt kuilun tutkimuksesta varhaiseen teolliseen käyttöönottoon. Edullisten nopeiden kameroiden, GPU-kiihdytetyn koneoppimisen ja vankkojen robottiohjaimien lähentyminen on mahdollistanut sen, että kone havaitsee, päättää ja toimii TIG mestarihitsaajan hienostuneella tavalla – ja monissa tapauksissa ylittää ihmisen kyvyt johdonmukaisuudessa, nopeudessa ja sopeutumiskyvyssä.
Siitä huolimatta autonomiset järjestelmät eivät ole ihmelääke. Ne toimivat parhaiten strukturoiduissa ympäristöissä, joissa on kohtalainen osien vaihtelu, selkeät liitosgeometriat ja pääsy tehoon ja suojakaasuun. Ne vaativat etukäteissijoituksia ja halukkuutta omaksua uusia validointimenetelmiä. Mutta valmistajille, jotka kohtaavat työvoimapulaa, laatuvaatimuksia ja kilpailupainetta, täysin itsenäinen TIG hitsaus tarjoaa tien eteenpäin.
Vuoden 2030 hitsauspaja on todennäköisesti hybridiympäristö: ihmishitsaajat keskittyvät korjaamiseen, räätälöityyn valmistukseen ja monimutkaisiin työkaluihin, kun taas itsenäiset kennot käsittelevät toistuvia, erittäin tarkkoja tai vaarallisia TIG töitä. Nämä kaksi eivät kilpaile vaan täydentävät. Teknologialla ei ole kyse ihmisen kosketuksen korvaamisesta, vaan ihmisten vapauttamisesta tekemään sitä, mitä he osaavat parhaiten: ratkaista ongelmia, suunnitella parempia osia ja hallita koko prosessia.
Kun anturit halpenevat, algoritmit ovat vankempia ja standardit mukautuvammat, täysin autonominen TIG hitsaus siirtyy varhaisesta käyttöönottajatekniikasta valmistajan arsenaalin vakiotyökaluksi. Niille, jotka omaksuvat sen nyt, kilpailuetu on huomattava. Niille, jotka odottavat, kiinni saaminen voi olla vaikeaa. Valokaari on lyöty; autonominen tulevaisuus hitsautuu todellisuudeksi.
 English
 简体中文
 العربية
 Français
 Русский
 Español
 Português
 Deutsch
 italiano
 日本語
 한국어
 Nederlands
 Tiếng Việt
 ไทย
 Polski
 Türkçe
 ភាសាខ្មែរ
 Bahasa Melayu
 Filipino
 Bahasa Indonesia
 magyar
 Română
 Čeština
 Монгол
 қазақ
 Српски
 हिन्दी
 فارسی
 Slovenčina
 Slovenščina
 Norsk
 Svenska
 українська
 Ελληνικά
 Suomi
 Latine
 Dansk
 বাংলা
 Hrvatski
 Afrikaans
 Gaeilge
 Eesti keel
 नेपाली
 Oʻzbekcha
 latviešu
 Azərbaycan dili
 Беларуская мова
 Bosanski
 Български
 ქართული
 Lietuvių







