वेल्डिंग उद्योग गहन परिवर्तन की दहलीज पर खड़ा है। दशकों से, TIG (टंगस्टन इनर्ट गैस) वेल्डिंग को मैनुअल वेल्डिंग कौशल के शिखर के रूप में सम्मानित किया गया है - एक ऐसी प्रक्रिया जिसमें असाधारण हाथ-आँख समन्वय, स्थिर नियंत्रण और महारत हासिल करने के लिए वर्षों के अभ्यास की आवश्यकता होती है। MIG या स्टिक वेल्डिंग के विपरीत, TIG पिघले हुए पोखर का अवलोकन करते समय वेल्डर को टार्च कोण, फिलर रॉड फ़ीड दर, चाप की लंबाई और फुट पेडल एम्परेज को एक साथ प्रबंधित करने की आवश्यकता होती है। इस जटिलता ने TIG वेल्डिंग को स्वचालित करना अत्यंत कठिन बना दिया है। पारंपरिक रोबोटिक TIG प्रणालियाँ अभी भी प्रोग्रामिंग, पैरामीटर ट्यूनिंग और वास्तविक समय समायोजन के लिए मानव ऑपरेटरों पर बहुत अधिक निर्भर करती हैं। हालाँकि, एक नया प्रतिमान उभर रहा है: पूरी तरह से स्वायत्त TIG वेल्डिंग। यह आलेख बताता है कि TIG वेल्डिंग के लिए पूर्ण स्वायत्तता का क्या अर्थ है, इसे सक्षम करने वाली प्रौद्योगिकियाँ, लाभ और चुनौतियाँ, और यह एयरोस्पेस से लेकर जहाज निर्माण तक के उद्योगों को नया आकार देने के लिए कैसे तैयार है।
पूर्णतः स्वायत्त TIG वेल्डिंग क्या है?
पूरी तरह से स्वायत्त TIG वेल्डिंग एक ऐसी प्रणाली को संदर्भित करती है जो पूर्ण कार्य कर सकती है TIG वेल्डिंग संचालन - संयुक्त तैयारी और टॉर्च की स्थिति से लेकर आर्क आरंभ, पोखर नियंत्रण, भराव धातु जोड़ना और वेल्ड के बाद निरीक्षण तक - वेल्डिंग चक्र के दौरान किसी भी मानवीय हस्तक्षेप के बिना। पारंपरिक रोबोटिक TIG कोशिकाओं के विपरीत, जिन्हें अंक सिखाने, पैरामीटर सेट करने और अक्सर प्रक्रिया की लगातार निगरानी करने के लिए एक ऑपरेटर की आवश्यकता होती है, एक स्वायत्त प्रणाली अपने पर्यावरण को समझती है, वास्तविक समय में निर्णय लेती है, और भाग फिट-अप, भौतिक गुणों और थर्मल स्थितियों में भिन्नता के लिए अनुकूल होती है।
मुख्य अंतर शब्द 'पूरी तरह से' में निहित है। कई आधुनिक रोबोट वेल्डिंग सिस्टम को 'स्वचालित' के रूप में वर्णित किया गया है, लेकिन फिर भी तार फ़ीड गति को समायोजित करने, टॉर्च संरेखण को सही करने, या दोष दिखाई देने पर प्रक्रिया को रोकने जैसे कार्यों के लिए मानव निरीक्षण की आवश्यकता होती है। पूरी तरह से स्वायत्त TIG वेल्डिंग लूप में एक मानव की आवश्यकता को समाप्त कर देती है। सिस्टम स्टार्ट-अप, इन-प्रोसेस समायोजन और शटडाउन को स्वतंत्र रूप से संभालता है। यह पहले हिस्से को हजारवें हिस्से जितनी सटीकता से वेल्ड कर सकता है, भले ही हिस्से एक जैसे न हों। यह क्षमता सरल पुनरावृत्ति से वास्तविक अनुकूलनशीलता की ओर एक छलांग का प्रतिनिधित्व करती है।
स्वायत्त वेल्डिंग के तकनीकी स्तंभ TIG
TIG वेल्डिंग में पूर्ण स्वायत्तता प्राप्त करने के लिए कई उन्नत प्रौद्योगिकियों के एकीकरण की आवश्यकता होती है। इनमें से कोई भी अकेला पर्याप्त नहीं है; यह उनका संयोजन है जो स्वायत्त संचालन को अनलॉक करता है।
वास्तविक समय दृष्टि और संवेदन
एक स्वायत्त TIG प्रणाली की आंखें उच्च गति वाले कैमरे, लेजर स्कैनर और कभी-कभी थर्मल इमेजर्स हैं। पारंपरिक 'सिखाओ और दोहराओ' रोबोटों के विपरीत, जो मानते हैं कि हर भाग समान है, स्वायत्त प्रणालियाँ जोड़ का पता लगाने, अंतराल की चौड़ाई मापने, किनारे के बेमेल का पता लगाने और सतह के दूषित पदार्थों की पहचान करने के लिए दृष्टि का उपयोग करती हैं। संरचित प्रकाश लेजर स्कैनर वर्कपीस पर एक पैटर्न प्रोजेक्ट करते हैं; उस पैटर्न की विकृति का विश्लेषण करके, सिस्टम मिलीसेकंड में जोड़ का त्रि-आयामी मानचित्र बनाता है।
इसके अलावा, वेल्डिंग के दौरान, सिस्टम को तीव्र चाप प्रकाश के माध्यम से देखना चाहिए। विशिष्ट नैरो-बैंड ऑप्टिकल फिल्टर और उच्च गतिशील रेंज कैमरे पिघले हुए पोखर और टंगस्टन इलेक्ट्रोड की छवियों को कैप्चर करते हैं। मशीन विज़न एल्गोरिदम पोखर ज्यामिति, कीहोल गठन (कीहोल TIG वेरिएंट में), और पोखर के सापेक्ष भराव तार की स्थिति को ट्रैक करते हैं। यह वास्तविक समय दृश्य प्रतिक्रिया अनुकूली नियंत्रण की नींव है।
अनुकूली प्रक्रिया नियंत्रण एल्गोरिदम
इंटेलिजेंस के बिना कच्चा सेंसर डेटा बेकार है। अनुकूली नियंत्रण एल्गोरिदम - अक्सर मशीन लर्निंग या शास्त्रीय मॉडल पूर्वानुमान नियंत्रण पर आधारित - दृष्टि इनपुट लेते हैं और वेल्डिंग मापदंडों को तुरंत समायोजित करते हैं। TIG वेल्डिंग के लिए, महत्वपूर्ण मापदंडों में शामिल हैं:
वेल्डिंग करंट (एम्परेज): ताप इनपुट और पोखर तरलता को नियंत्रित करता है।
चाप की लंबाई (वोल्टेज): प्रवेश और चाप स्थिरता को प्रभावित करती है।
यात्रा की गति: प्रति इकाई लंबाई और मनके के आकार में ताप इनपुट निर्धारित करती है।
भराव तार फ़ीड दर: यात्रा की गति और पोखर की मांग के साथ सिंक्रनाइज़ होनी चाहिए।
टॉर्च दोलन (यदि लागू हो): व्यापक जोड़ों या अंतराल को भरने के लिए।
एक स्वायत्त प्रणाली पोखर दोलनों या अंतराल भिन्नताओं के जवाब में प्रति सेकंड दर्जनों बार एम्परेज को समायोजित कर सकती है। उदाहरण के लिए, यदि संयुक्त अंतर अप्रत्याशित रूप से बढ़ता है, तो एल्गोरिदम यात्रा की गति को कम कर सकता है, भराव फ़ीड बढ़ा सकता है, और पूर्ण संलयन सुनिश्चित करने के लिए एम्परेज को थोड़ा बढ़ा सकता है। यदि पोखर ढीला होने लगता है (अत्यधिक गर्मी का संकेत देता है), तो सिस्टम करंट कम कर देता है या यात्रा तेज कर देता है। ये समायोजन बिना किसी मानवीय निर्णय के होते हैं।
मशीन लर्निंग और तंत्रिका नेटवर्क
कई उन्नत स्वायत्त TIG प्रणालियाँ हजारों घंटे के वेल्डिंग डेटा पर प्रशिक्षित गहरे तंत्रिका नेटवर्क का उपयोग करती हैं। नेटवर्क पोखर की दृश्य विशेषताओं को जोड़ना और इष्टतम पैरामीटर सेटिंग्स के साथ जोड़ना सीखता है। नियम-आधारित प्रणालियों के विपरीत, जिनके लिए इंजीनियरों को प्रत्येक 'यदि-तब' परिदृश्य को मैन्युअल रूप से प्रोग्राम करने की आवश्यकता होती है, तंत्रिका नेटवर्क उदाहरणों से सामान्यीकरण कर सकते हैं। वे किनारे के मामलों को संभाल सकते हैं - जैसे कि प्लेट पर तेल का धब्बा या अचानक ड्राफ्ट - जो पारंपरिक नियंत्रकों को भ्रमित करेगा।
एक शक्तिशाली दृष्टिकोण सुदृढीकरण सीखना है, जहां सिस्टम को अच्छे वेल्ड (पैठ, मनके के आकार और दोषों की कमी के आधार पर मापा जाता है) के उत्पादन के लिए पुरस्कृत किया जाता है और खराब वेल्ड के लिए दंडित किया जाता है। कई परीक्षणों में, या तो सिमुलेशन में या वास्तविक उपकरणों पर, सिस्टम उन नियंत्रण नीतियों की खोज करता है जो मानव ऑपरेटरों से बेहतर प्रदर्शन करती हैं। यह विशेष रूप से TIG वेल्डिंग के लिए मूल्यवान है, जहां किसी दिए गए पोखर राज्य के लिए इष्टतम प्रतिक्रिया अक्सर गैर-सहज ज्ञान युक्त होती है।
सेंसर फ़्यूज़न और डिजिटल ट्विन्स
कोई भी सेंसर पूरी जानकारी नहीं देता. एक स्वायत्त प्रणाली लेजर स्कैनर, आर्क वोल्टेज मॉनिटर, वर्तमान सेंसर, ध्वनिक माइक्रोफोन (आर्क ध्वनि स्थिरता के साथ सहसंबंधित होती है), और कभी-कभी इन्फ्रारेड थर्मोग्राफी से डेटा फ़्यूज़ करती है। सेंसर फ़्यूज़न एल्गोरिदम इन विविध इनपुटों को वेल्डिंग प्रक्रिया के सुसंगत मॉडल में जोड़ते हैं।
तेजी से, यह मॉडल एक डिजिटल ट्विन में एम्बेडेड है - भौतिक वेल्ड की एक वास्तविक समय आभासी प्रतिकृति। डिजिटल ट्विन थर्मल प्रसार, जमना और अवशिष्ट तनाव का अनुकरण करता है। जुड़वां की भविष्यवाणियों के साथ वास्तविक सेंसर डेटा की तुलना करके, सिस्टम विसंगतियों का शीघ्र पता लगा सकता है। उदाहरण के लिए, यदि वेल्ड के बाद शीतलन दर अपेक्षित प्रोफ़ाइल से विचलित हो जाती है, तो सिस्टम वेल्ड के बाद गर्मी उपचार को ट्रिगर कर सकता है या निरीक्षण के लिए भाग को चिह्नित कर सकता है।
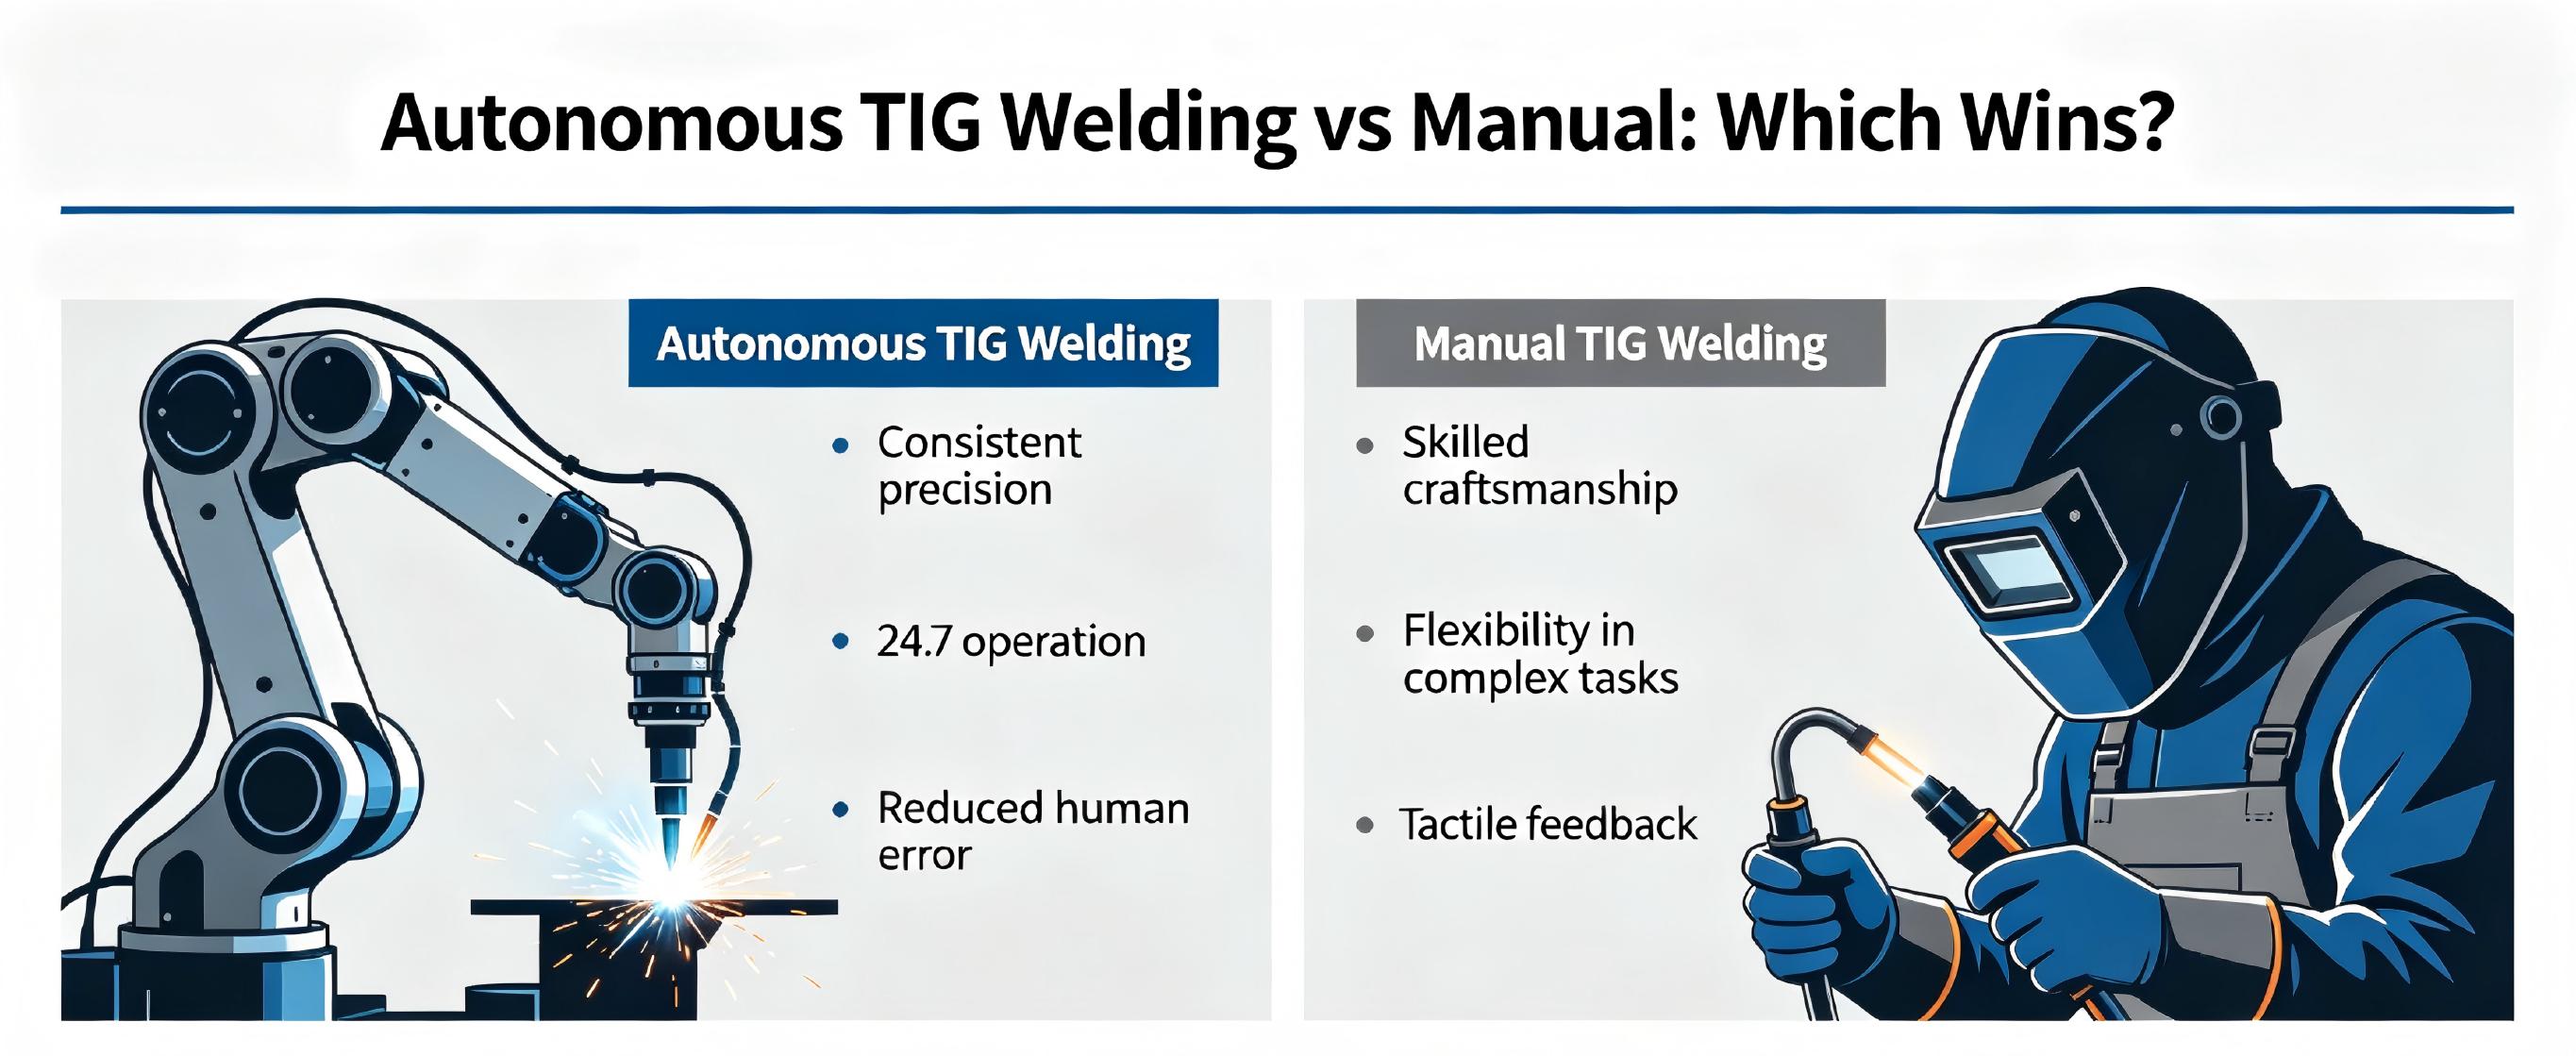
मैनुअल और पारंपरिक स्वचालित TIG वेल्डिंग की तुलना में मुख्य लाभ
पूरी तरह से स्वायत्त TIG वेल्डिंग आकर्षक लाभ प्रदान करती है जो उद्योग की गहन रुचि को स्पष्ट करती है।
बेजोड़ संगति और दोहराव
मानव TIG वेल्डर, यहां तक कि सबसे कुशल भी, प्राकृतिक विविधता प्रदर्शित करते हैं। थकान, व्याकुलता, हाथ कांपना और परिवेश की स्थिति सभी वेल्ड की गुणवत्ता को प्रभावित करते हैं। एक स्वायत्त प्रणाली हर बार बिल्कुल उसी तरह वेल्ड करती है, बशर्ते सेंसर लगातार स्थितियों का पता लगाएं। इससे भी महत्वपूर्ण बात यह है कि जब स्थितियां बदलती हैं, तो सिस्टम नियंत्रित, दोहराए जाने योग्य तरीके से अनुकूलन करता है - बेतरतीब ढंग से नहीं। एयरोस्पेस जैसे उद्योगों में यह स्थिरता महत्वपूर्ण है, जहां सूक्ष्म सरंध्रता या अधूरा संलयन भी विनाशकारी विफलता का कारण बन सकता है।
उच्च उत्पादकता और उपयोग
मैनुअल TIG वेल्डिंग धीमी है और बार-बार ब्रेक की आवश्यकता होती है। एक मानव वेल्डर स्थिति, सफाई और आराम के कारण 30-50% का 'ड्यूटी चक्र' (वास्तविक आर्क-ऑन समय) प्राप्त कर सकता है। एक स्वायत्त रोबोट लगातार वेल्डिंग करते हुए 90% आर्क-ऑन समय प्राप्त कर सकता है। इसके अलावा, स्वायत्त प्रणालियाँ बिना किसी शिफ्ट, ब्रेक या छुट्टियों के 24/7 काम कर सकती हैं। उच्च मात्रा में उत्पादन के लिए, इसका सीधा मतलब प्रति वेल्ड कम लागत है।
पुनर्कार्य और स्क्रैप में कमी
वेल्डिंग में सबसे बड़ी छुपी हुई लागतों में से एक पुनः कार्य करना है। दोषपूर्ण वेल्ड को पीसकर फिर से वेल्ड किया जाना चाहिए, जिसमें श्रम, सामग्री और निर्धारित समय लगता है। स्वायत्त प्रणालियाँ, अपनी वास्तविक समय गुणवत्ता निगरानी के साथ, शुरू होते ही किसी दोष का पता लगा सकती हैं और मापदंडों को तुरंत ठीक कर सकती हैं, जिससे अक्सर दोष को पूरी तरह से रोका जा सकता है। अध्ययनों से पता चला है कि उन्नत अनुकूली वेल्डिंग मैन्युअल वेल्डिंग की तुलना में पुन: कार्य दर को 70-90% तक कम कर सकती है।
वेल्डर की कमी को संबोधित करना
वेल्डिंग उद्योग को विशेष रूप से कुशल श्रमिकों की भारी कमी का सामना करना पड़ रहा है TIG वेल्डिंग । अमेरिकन वेल्डिंग सोसाइटी के अनुसार, वेल्डरों की औसत आयु 55 वर्ष से अधिक है, और सेवानिवृत्त लोगों की जगह लेने के लिए नए प्रवेशकों की संख्या अपर्याप्त है। पूरी तरह से स्वायत्त TIG वेल्डिंग मानव विशेषज्ञता पर निर्भरता कम कर देती है। प्रत्येक महत्वपूर्ण जोड़ के लिए मास्टर TIG वेल्डर की आवश्यकता के बजाय, एक सुविधा व्यापक, लेकिन कम विशिष्ट कौशल वाले तकनीशियनों द्वारा पर्यवेक्षित स्वायत्त कोशिकाओं को तैनात कर सकती है। यह वेल्डर की आवश्यकता को पूरी तरह से समाप्त नहीं करता है बल्कि भूमिका को प्रोग्रामिंग, रखरखाव और गुणवत्ता आश्वासन की ओर स्थानांतरित कर देता है।
नई ज्यामिति और सामग्री को सक्षम करना
कुछ वेल्ड जोड़ों को मानव के लिए लगातार निष्पादित करना लगभग असंभव है - उदाहरण के लिए, सीमित स्थानों में लंबे, घुमावदार सीम, या अति पतली सामग्री जो आसानी से विकृत हो जाती हैं। स्वायत्त प्रणालियाँ, अपने सटीक गति नियंत्रण और अनुकूली ताप प्रबंधन के साथ, ज्यामिति को वेल्ड कर सकती हैं जो सर्वोत्तम मैनुअल वेल्डर को भी चुनौती देगी। इसके अलावा, एल्यूमीनियम-तांबा मिश्र धातु या टाइटेनियम मैट्रिस जैसी उभरती सामग्रियों को सटीक थर्मल चक्र की आवश्यकता होती है जो स्वायत्त सिस्टम प्रदान कर सकते हैं।
तकनीकी चुनौतियाँ अभी भी पूरी तरह से स्वायत्त TIG वेल्डिंग का सामना कर रही हैं
तीव्र प्रगति के बावजूद, स्वायत्त TIG वेल्डिंग के सर्वव्यापी बनने से पहले कई बाधाएँ बनी हुई हैं।
आर्क हस्तक्षेप के माध्यम से संवेदन
TIG चाप अत्यंत चमकीले होते हैं, जो तीव्र पराबैंगनी और अवरक्त विकिरण उत्सर्जित करते हैं। हालाँकि नैरो-बैंड फ़िल्टरिंग से मदद मिलती है, लेकिन यह शोर को पूरी तरह से ख़त्म नहीं कर सकता है। चाप विद्युत चुम्बकीय हस्तक्षेप भी उत्पन्न करता है जो सेंसर सिग्नल को दूषित कर सकता है। हजारों घंटों की वेल्डिंग के दौरान विश्वसनीय रूप से कार्य करने वाले मजबूत सेंसर विकसित करना एक सतत चुनौती है। कुछ सिस्टम संरचित लेजर लाइट का उपयोग करके इसे कम करते हैं जो वेल्डिंग करंट के साथ गेटेड (स्पंदित) होता है, लेकिन इससे जटिलता बढ़ जाती है।
चरम भाग भिन्नता को अपनाना
स्वायत्त प्रणालियाँ तब उत्कृष्ट होती हैं जब विविधताएँ पूर्वानुमेय सीमा के भीतर होती हैं। हालाँकि, यदि किसी हिस्से के किनारे बेहद बेमेल हैं, गंभीर तेल संदूषण है, या गलत आधार सामग्री है, तो सिस्टम विफल हो सकता है। ऐसे मामलों में, सबसे सुरक्षित प्रतिक्रिया इंसान को रोकना और सचेत करना है। सुशोभित विफलता मोड को डिज़ाइन करना - जहां सिस्टम अपनी सीमाओं को पहचानता है - सुरक्षित तैनाती के लिए महत्वपूर्ण है। यह विसंगति का पता लगाने और अनिश्चितता मात्रा निर्धारण में अनुसंधान का एक सक्रिय क्षेत्र है।
लागत और जटिलता
पूरी तरह से स्वायत्त TIG प्रणालियाँ महंगी हैं। उन्हें उच्च-स्तरीय रोबोट, एकाधिक सेंसर, शक्तिशाली कंप्यूटिंग हार्डवेयर (अक्सर तंत्रिका नेटवर्क अनुमान के लिए जीपीयू के साथ) और परिष्कृत सॉफ्टवेयर की आवश्यकता होती है। एक छोटी नौकरी की दुकान के लिए, अग्रिम निवेश निषेधात्मक हो सकता है। हालाँकि, जैसे-जैसे घटकों का विपणन होता है और सॉफ्टवेयर परिपक्व होता है, लागत कम हो रही है। कुछ निर्माता अब पूंजी बाधाओं को कम करते हुए एक सेवा के रूप में स्वायत्त वेल्डिंग (एक सेवा के रूप में रोबोट) की पेशकश करते हैं।
सत्यापन और प्रमाणीकरण
विनियमित उद्योगों (एयरोस्पेस, परमाणु, दबाव वाहिकाओं) में, वेल्डिंग प्रक्रिया में किसी भी बदलाव को मान्य और प्रमाणित किया जाना चाहिए। एक स्वायत्त प्रणाली को प्रमाणित करना जो वास्तविक समय में अनुकूलित होती है, एक निश्चित-पैरामीटर रोबोट को प्रमाणित करने की तुलना में कहीं अधिक जटिल है। नियामक स्थैतिक प्रक्रियाओं के आदी हैं: '1/16-इंच टंगस्टन के साथ 120 एम्पियर, 10 इंच प्रति मिनट पर वेल्ड करें।' एक स्वायत्त प्रणाली शुरुआत में 118 एम्पियर और बीच में 122 एम्पियर के साथ हीट बिल्डअप के आधार पर एक ही जोड़ को वेल्ड कर सकती है। कोई ऐसी प्रक्रिया को कैसे योग्य बनाता है? अनुकूली और एआई-संचालित वेल्डिंग के लिए नए मानकों की आवश्यकता है। उद्योग समूह दिशानिर्देशों पर काम कर रहे हैं, लेकिन व्यापक स्वीकृति में वर्षों लगेंगे।
एप्लिकेशन पहले से ही पूर्ण स्वायत्तता से लाभान्वित हो रहे हैं TIG
अभी भी उभरते हुए, पूरी तरह से स्वायत्त TIG वेल्डिंग को उन विशिष्ट क्षेत्रों में जल्दी अपनाया गया है जहां मूल्य प्रस्ताव सबसे मजबूत है।
एयरोस्पेस घटक
टरबाइन इंजन घटकों, ईंधन प्रणाली भागों और संरचनात्मक ब्रैकेट की अक्सर आवश्यकता होती है TIG TIG । इनकोनेल और टाइटेनियम जैसी पतली, गर्मी के प्रति संवेदनशील मिश्र धातुओं की ये हिस्से महंगे हैं, और एक भी खराबी कई हजार डॉलर के घटक को बर्बाद कर सकती है। स्वायत्त प्रणालियाँ आवश्यक सटीकता और स्थिरता प्रदान करती हैं। कुछ एयरोस्पेस आपूर्तिकर्ता अब कम मात्रा, उच्च-मिश्रण उत्पादन के लिए स्वायत्त TIG कोशिकाओं का उपयोग करते हैं, जहां छोटे बैचों में रीप्रोग्रामिंग समय का परिशोधन किया जाता है।
पाइप और ट्यूब वेल्डिंग
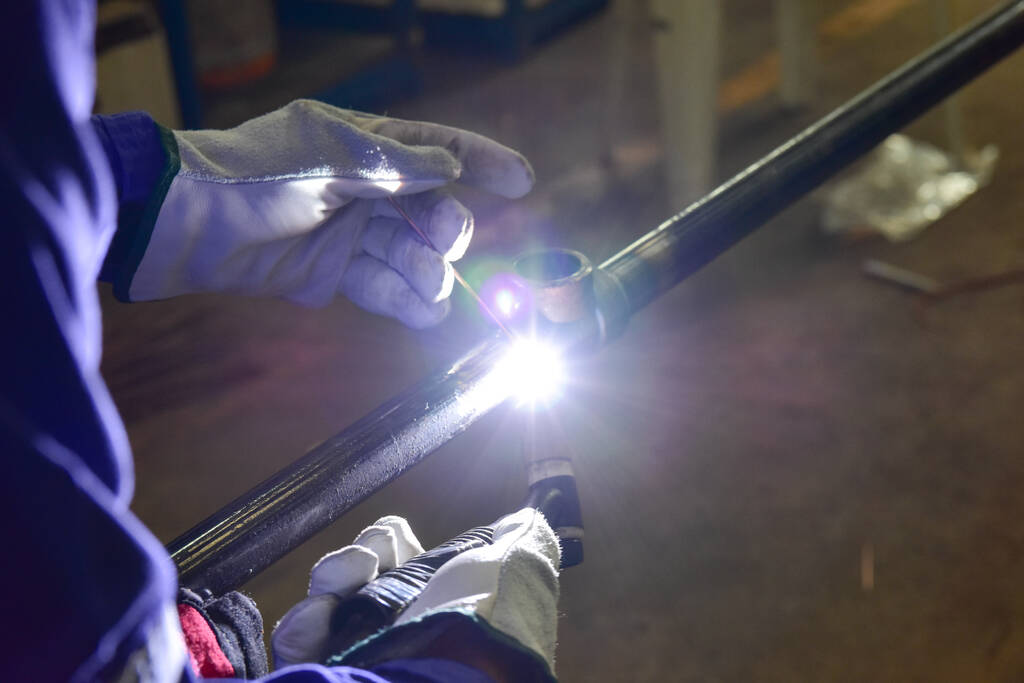
पाइपों के लिए ऑर्बिटल TIG वेल्डिंग दशकों से स्वचालित है, लेकिन पारंपरिक ऑर्बिटल सिस्टम को अभी भी पैरामीटर सेट करने और वेल्ड की निगरानी करने के लिए एक ऑपरेटर की आवश्यकता होती है। पूरी तरह से स्वायत्त कक्षीय TIG वास्तविक समय सीम ट्रैकिंग और अनुकूली पैरामीटर नियंत्रण जोड़ता है, जिससे यह अंडाकार या दीवार की मोटाई भिन्नता के साथ पाइपों को वेल्ड करने की अनुमति देता है। यह जहाज निर्माण और तेल एवं गैस निर्माण में विशेष रूप से मूल्यवान है, जहां पाइप शायद ही कभी पूरी तरह गोल होते हैं।
चिकित्सा उपकरण विनिर्माण
प्रत्यारोपण, शल्य चिकित्सा उपकरण, और चिकित्सा आवास में अक्सर स्टेनलेस स्टील या कोबाल्ट-क्रोम पर छोटे, सटीक TIG वेल्ड शामिल होते हैं। मनुष्य आवश्यक उत्कृष्ट मोटर नियंत्रण के साथ संघर्ष करता है। उच्च-आवर्धन दृष्टि से सुसज्जित स्वायत्त माइक्रो- TIG प्रणालियाँ, सुसंगत वेल्ड का उत्पादन कर सकती हैं जो वस्तुतः अदृश्य हैं। प्रत्येक वेल्ड पैरामीटर और निरीक्षण परिणाम को लॉग करने की क्षमता सख्त नियामक आवश्यकताओं (उदाहरण के लिए, एफडीए 21 सीएफआर भाग 820) का भी समर्थन करती है।
ऑटोमोटिव प्रोटोटाइपिंग और मोटरस्पोर्ट
जबकि उत्पादन ऑटोमोटिव वेल्डिंग में MIG और प्रतिरोध वेल्डिंग का प्रभुत्व है, प्रोटोटाइप, रेसिंग घटक और कम मात्रा वाले विशेष वाहन अक्सर इसके सौंदर्यशास्त्र और ताकत के लिए TIG का उपयोग करते हैं। स्वायत्त TIG मास्टर वेल्डर की प्रतीक्षा किए बिना तेजी से पुनरावृत्ति की अनुमति देता है। उदाहरण के लिए, एक फॉर्मूला 1 टीम एक सप्ताह में दर्जनों ट्यूबलर चेसिस विविधताओं को वेल्ड कर सकती है, एक स्वायत्त सेल का उपयोग करके यह सुनिश्चित करने के लिए कि प्रत्येक वेल्ड सटीक मानकों को पूरा करता है।
सिमुलेशन और ऑफ़लाइन प्रोग्रामिंग की भूमिका
स्वायत्त TIG का एक महत्वपूर्ण प्रवर्तक एकल चाप लगने से पहले वेल्डिंग प्रक्रिया का अनुकरण करने की क्षमता है। ऑफ़लाइन प्रोग्रामिंग सॉफ़्टवेयर, भौतिकी-आधारित वेल्डिंग सिमुलेटर के साथ मिलकर, इंजीनियरों को आभासी दुनिया में विभिन्न संयुक्त डिज़ाइन, टॉर्च ओरिएंटेशन और पैरामीटर अनुक्रमों का परीक्षण करने की अनुमति देता है। स्वायत्त प्रणाली तब सिमुलेशन परिणामों को शुरुआती बिंदु के रूप में उपयोग कर सकती है, वास्तविक सेंसर प्रतिक्रिया के आधार पर वास्तविक समय में मापदंडों को परिष्कृत कर सकती है।
एआई नियंत्रकों को प्रशिक्षित करने में सिमुलेशन भी एक भूमिका निभाता है। डोमेन रैंडमाइजेशन नामक तकनीक का उपयोग करके, सिस्टम को अंतराल, गलत संरेखण, सामग्री उत्सर्जन और परिवेश के तापमान में यादृच्छिक बदलाव के साथ हजारों सिम्युलेटेड वेल्डिंग परिदृश्यों पर प्रशिक्षित किया जा सकता है। यह सिंथेटिक प्रशिक्षण डेटा वास्तविक दुनिया के डेटा का पूरक है, जिसे एकत्र करना महंगा है। सिमुलेशन प्रशिक्षण के बाद, स्वायत्त नियंत्रक भौतिक रोबोट को (फाइन-ट्यूनिंग के साथ) स्थानांतरित करता है - एक प्रक्रिया जिसे सिम-टू-रियल ट्रांसफर के रूप में जाना जाता है।
भविष्य की दिशाएँ: स्वायत्त के लिए आगे क्या है TIG
पूरी तरह से स्वायत्त TIG वेल्डिंग की वर्तमान स्थिति प्रभावशाली है लेकिन अंतिम दृष्टि से दूर है। अगले दशक में कई रुझान आकार देंगे।
बहु-प्रक्रिया स्वायत्तता
आज की स्वायत्त प्रणालियाँ आमतौर पर TIG या MIG को समर्पित हैं। कल के सिस्टम आवश्यकतानुसार प्रक्रियाओं के बीच स्विच करेंगे - उदाहरण के लिए, रूट पास (महत्वपूर्ण प्रवेश) के लिए TIG और भरण पास (उच्च जमाव) के लिए MIG का उपयोग करना। रोबोट स्वचालित रूप से टॉर्च, वायर फीडर और गैस आपूर्ति को बदल देगा। इसके लिए न केवल हार्डवेयर एकीकरण की आवश्यकता है बल्कि एक उच्च-स्तरीय योजनाकार की भी आवश्यकता है जो यह तय करता है कि जोड़ के प्रत्येक खंड के लिए किस प्रक्रिया का उपयोग किया जाए।
सहयोगात्मक स्वायत्तता
सुरक्षा बाड़ के पीछे स्वायत्त वेल्डिंग कोशिकाओं को अलग करने के बजाय, भविष्य की प्रणालियाँ सीधे मानव श्रमिकों के साथ सहयोग करेंगी। रोबोट वेल्ड करते समय एक मानव जटिल फिक्स्चर लोडिंग या पोस्ट-वेल्ड फिनिशिंग कर सकता है। इसके लिए सुरक्षा-रेटेड दृष्टि प्रणालियों की आवश्यकता होती है जो मानव उपस्थिति का पता लगाती हैं और तदनुसार रोबोट की गति को अनुकूलित करती हैं (गति में कमी, पथ विचलन)। सहयोगात्मक स्वायत्त TIG MIG की तुलना में अधिक चुनौतीपूर्ण है क्योंकि TIG मशालों ने टंगस्टन इलेक्ट्रोड को उजागर कर दिया है जिससे चोट लग सकती है, लेकिन वापस लेने योग्य इलेक्ट्रोड या हल्के पर्दे जैसे समाधान उभर रहे हैं।
वेल्डेबिलिटी के लिए जेनरेटिव डिज़ाइन
वर्तमान में, पार्ट डिजाइनर अक्सर वेल्डिंग की बाधाओं को नजरअंदाज कर देते हैं, जिससे जोड़ों को स्वचालित करना मुश्किल या असंभव हो जाता है। पूरी तरह से स्वायत्त TIG के अधिक सक्षम होने के साथ, डिजाइनर रोबोट वेल्डिंग के लिए अनुकूलित ज्यामिति बना सकते हैं - जैसे कि स्व-पता लगाने की विशेषताएं, लगातार अंतराल सहनशीलता और सुलभ मशाल अभिविन्यास। भविष्य में, जेनरेटिव डिज़ाइन एल्गोरिदम भाग ज्यामिति का उत्पादन करेंगे जो इनपुट बाधा के रूप में रोबोट की क्षमताओं के साथ ताकत को अधिकतम करते हुए वेल्डिंग जटिलता को कम करते हैं।
एज कंप्यूटिंग और क्लाउड लर्निंग
स्वायत्त TIG सिस्टम भारी मात्रा में डेटा उत्पन्न करते हैं: वीडियो स्ट्रीम, सेंसर लॉग, पैरामीटर समायोजन। एज कंप्यूटिंग (रोबोट नियंत्रक पर स्थानीय रूप से डेटा संसाधित करना) कम-विलंबता नियंत्रण निर्णयों को सक्षम बनाता है। हालाँकि, मूल्यवान अंतर्दृष्टि को क्लाउड-आधारित 'लर्निंग फ़ैक्टरी' में कई कोशिकाओं में एकत्र किया जा सकता है। जब एक रोबोट एक कठिन वेल्डिंग परिदृश्य का सामना करता है और एक सफल पैरामीटर सेट की खोज करता है, तो उस ज्ञान को अज्ञात किया जा सकता है और अन्य सभी रोबोटों को बेहतर बनाने के लिए साझा किया जा सकता है। यह सामूहिक सीख स्वायत्त वेल्डिंग एल्गोरिदम के सुधार को गति देती है।
गोद लेने के लिए आर्थिक विचार
पूरी तरह से स्वायत्त TIG का मूल्यांकन करने वाले एक विनिर्माण प्रबंधक के लिए, मुख्य सवाल यह नहीं है कि 'क्या यह काम कर सकता है?' बल्कि 'क्या यह भुगतान करता है?' व्यवसाय का मामला कई कारकों पर निर्भर करता है।
प्रत्यक्ष श्रम बचत
$35-50 प्रति घंटे और लाभ कमाने वाले एक कुशल TIG वेल्डर को बदलने से स्पष्ट बचत होती है। हालाँकि, रोबोट मानव भागीदारी की आवश्यकता को पूरी तरह से समाप्त नहीं करता है। एक तकनीशियन कई स्वायत्त कोशिकाओं की देखरेख कर सकता है, रखरखाव, उपभोज्य परिवर्तन और गुणवत्ता ऑडिट संभाल सकता है। शुद्ध श्रम कटौती अक्सर 100% के बजाय 60-80% होती है।
उपभोज्य लागत
स्वायत्त प्रणालियाँ, इष्टतम मापदंडों को बनाए रखते हुए, भराव धातु और परिरक्षण गैस की खपत को कम कर सकती हैं। वे टंगस्टन इलेक्ट्रोड के जीवन को भी बढ़ाते हैं क्योंकि वे आकस्मिक डुबकी या चाप के प्रहार से बचते हैं। कुछ मामलों में, उपभोग्य सामग्रियों में बचत अकेले रोबोट की परिचालन लागत को कवर कर सकती है।
थ्रूपुट वृद्धि
यदि एक मैनुअल TIG वेल्डर प्रति शिफ्ट 50 भागों का उत्पादन करता है, तो एक स्वायत्त सेल प्रति दिन 150 भागों का उत्पादन कर सकता है (24 घंटे का ऑपरेशन)। अतिरिक्त आउटपुट को वृद्धिशील राजस्व के रूप में बेचा जा सकता है। सीमित क्षमता वाली दुकानों के लिए, यह सबसे आकर्षक लाभ है।
निवेश पर रिटर्न (आरओआई) वास्तविकताएं
रोबोट के आकार, सेंसर और सॉफ़्टवेयर के आधार पर एक सामान्य पूर्णतः स्वायत्त TIG सेल की लागत $80,000 और $250,000 के बीच होती है। एक दुकान में वर्तमान में चार TIG वेल्डर कार्यरत हैं (कुल श्रम लागत ~$400,000/वर्ष), उनमें से दो को एक एकल स्वायत्त सेल (लागत $150,000 प्लस $80,000/वर्ष तकनीशियन) के साथ बदलने पर 12 महीने से कम का आरओआई प्राप्त होता है। एक या दो वेल्डर वाली छोटी दुकानों के लिए, पेबैक अवधि 2-3 साल तक बढ़ जाती है। फाइनेंसिंग और रोबोटिक्स-ए-ए-सर्विस मॉडल अपनाने को और अधिक सुलभ बना रहे हैं।
निष्कर्ष: स्वायत्त वेल्डिंग शॉप फ़्लोर
पूरी तरह से स्वायत्त TIG वेल्डिंग अब प्रयोगशाला की जिज्ञासा नहीं रह गई है। यह एक परिपक्व तकनीक है जिसने अनुसंधान से लेकर प्रारंभिक औद्योगिक तैनाती तक की खाई को पार कर लिया है। किफायती हाई-स्पीड कैमरे, जीपीयू-त्वरित मशीन लर्निंग और मजबूत रोबोट नियंत्रकों के अभिसरण ने एक मशीन के लिए एक मास्टर वेल्डर की चालाकी के साथ समझना, निर्णय लेना और कार्य करना संभव बना दिया है - और कई मामलों में, TIG , गति और अनुकूलनशीलता में मानवीय क्षमताओं को पार करना संभव बना दिया है।
फिर भी, स्वायत्त प्रणालियाँ रामबाण नहीं हैं। वे मध्यम भाग भिन्नता, स्पष्ट संयुक्त ज्यामिति और बिजली और परिरक्षण गैस तक पहुंच के साथ संरचित वातावरण में सबसे अच्छा काम करते हैं। उन्हें अग्रिम निवेश और नई सत्यापन विधियों को अपनाने की इच्छा की आवश्यकता होती है। लेकिन श्रम की कमी, गुणवत्ता की मांग और प्रतिस्पर्धी दबाव का सामना करने वाले निर्माताओं के लिए, पूरी तरह से स्वायत्त TIG वेल्डिंग आगे का रास्ता प्रदान करती है।
2030 की वेल्डिंग दुकान संभवतः एक मिश्रित वातावरण होगी: मानव वेल्डर मरम्मत, कस्टम निर्माण और जटिल टूलींग पर ध्यान केंद्रित करेंगे, जबकि स्वायत्त कोशिकाएं दोहराव, उच्च-परिशुद्धता, या खतरनाक TIG काम संभालेंगी। दोनों प्रतिस्पर्धा नहीं करेंगे बल्कि पूरक होंगे। प्रौद्योगिकी मानवीय स्पर्श को प्रतिस्थापित करने के बारे में नहीं है - यह मनुष्यों को वह करने के लिए स्वतंत्र करने के बारे में है जो वे सबसे अच्छा करते हैं: समस्याओं को हल करना, बेहतर भागों को डिजाइन करना और समग्र प्रक्रिया का प्रबंधन करना।
जैसे-जैसे सेंसर सस्ते होते जाते हैं, एल्गोरिदम अधिक मजबूत होते जाते हैं, और मानक अधिक अनुकूल होते जाते हैं, पूरी तरह से स्वायत्त TIG वेल्डिंग फैब्रिकेटर के शस्त्रागार में एक प्रारंभिक अपनाने वाली तकनीक से एक मानक उपकरण में स्थानांतरित हो जाएगी। जो लोग इसे अभी अपनाएंगे, उनके लिए प्रतिस्पर्धात्मक लाभ पर्याप्त होगा। जो लोग प्रतीक्षा करते हैं, उनके लिए इसे पकड़ना कठिन साबित हो सकता है। चाप मारा गया है; स्वायत्त भविष्य स्वयं को वास्तविकता में बदल रहा है।
 English
 简体中文
 العربية
 Français
 Русский
 Español
 Português
 Deutsch
 italiano
 日本語
 한국어
 Nederlands
 Tiếng Việt
 ไทย
 Polski
 Türkçe
 ភាសាខ្មែរ
 Bahasa Melayu
 Filipino
 Bahasa Indonesia
 magyar
 Română
 Čeština
 Монгол
 қазақ
 Српски
 हिन्दी
 فارسی
 Slovenčina
 Slovenščina
 Norsk
 Svenska
 українська
 Ελληνικά
 Suomi
 Latine
 Dansk
 বাংলা
 Hrvatski
 Afrikaans
 Gaeilge
 Eesti keel
 नेपाली
 Oʻzbekcha
 latviešu
 Azərbaycan dili
 Беларуская мова
 Bosanski
 Български
 ქართული
 Lietuvių







